Исследование
Физический ИИ всё ещё застрял между симуляцией и реальностью, говорят разработчики робототехники
На конференции Actuate инженеры-робототехники описали эту область как застрявшую на уровне эры GPT-2, где обильный энтузиазм скрывает фундаментальные пробелы в качестве данных, достоверности симуляций и надежности производства. Ограничение связано не с теорией, а с инженерией: компании могут создавать роботов, которые работают в контролируемых условиях, но масштабирование до коммерческого развертывания по-прежнему блокируется теми же узкими местами, которые ограничивали автономные системы на протяжении многих лет.
Майкл Г ·
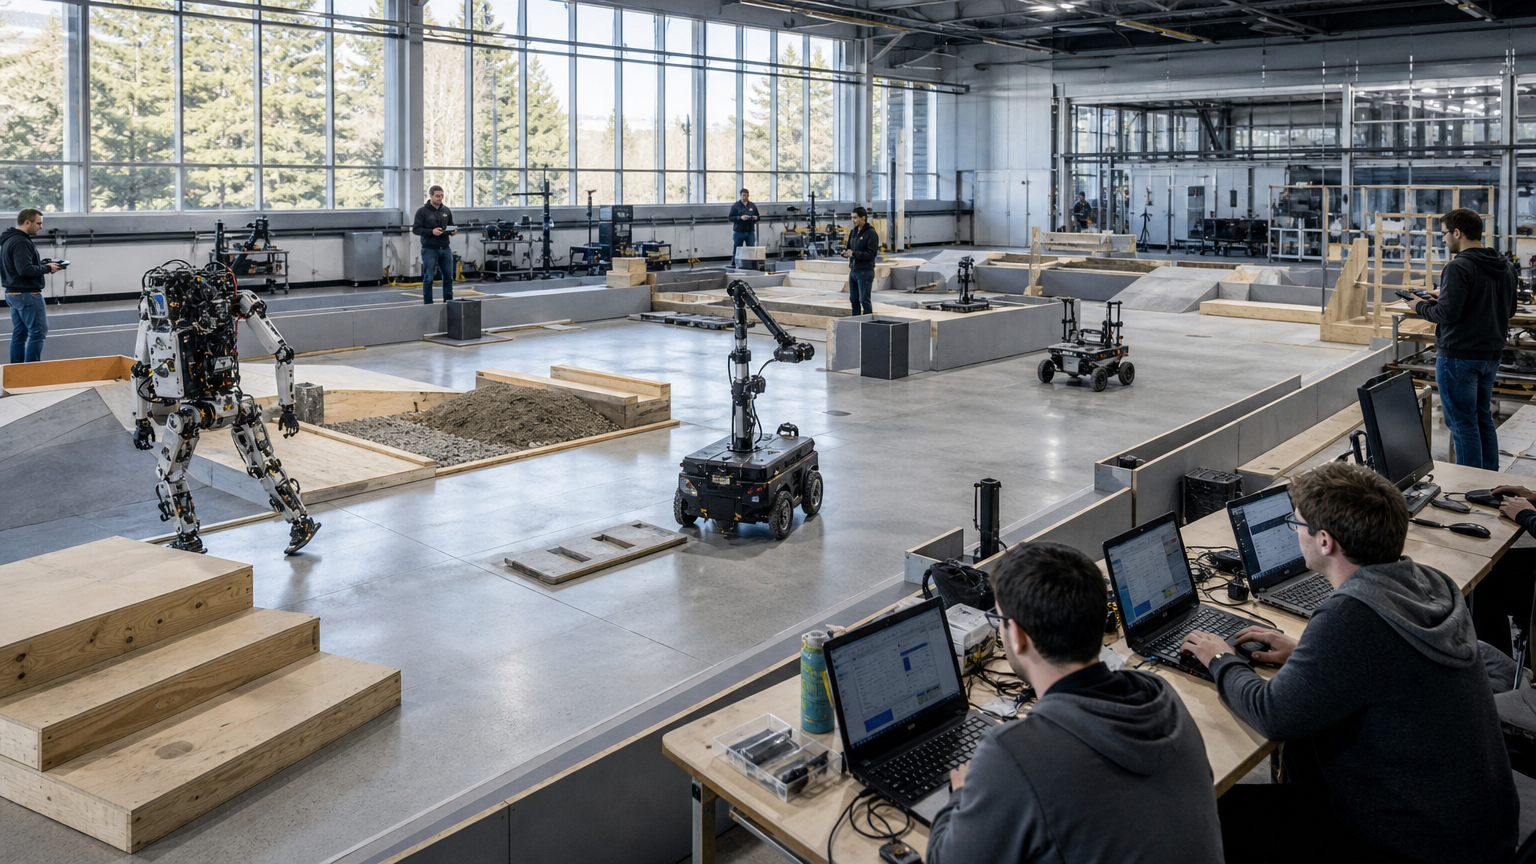
Индустрия робототехники сталкивается с противоречием, знакомым каждому, кто наблюдал бум автономных транспортных средств: впечатляющие демонстрации сочетаются с упорными инженерными ограничениями. Согласно отчету TechCrunch о конференции Actuate, проведенной в августе 2026 года, разработчики все чаще используют сравнение с GPT-2, чтобы описать текущее положение физического ИИ. Аналогия точна. GPT-2 был достаточно компетентным, чтобы генерировать связный текст, но ему не хватало масштабности, совершенства и надежности более поздних моделей. Сегодняшние роботы могут выполнять задачи в лабораторных условиях и контролируемых складах, но они непредсказуемо терпят неудачу в более хаотичных и разнообразных условиях, которые характерны для реальной коммерческой работы. Конференция Actuate собрала около 1500 участников и утроилась в размерах с 2023 года, что отражает реальный импульс в отрасли. Тем не менее размер аудитории скрывает ограниченность внедренных решений.
Разрыв между возможностями и надежностью зависит от трех взаимосвязанных проблем, которые разработчики неоднократно отмечали на конференции. Первая — нехватка данных. Обучение современных роботизированных систем требует огромного объема специализированных данных высокого качества, отражающих реальное разнообразие ситуаций. В отличие от текстов или изображений, которые в огромных количествах доступны в интернете, данные для обучения роботов необходимо либо собирать в ходе дорогостоящих реальных экспериментов, либо синтезировать через моделирование. Большинство компаний не обладают ресурсами или масштабом деятельности для самостоятельного генерации достаточного объема данных. Вторая — качество моделирования. Физические роботы взаимодействуют с материалами, трением, деформацией и шумом окружающей среды таким образом, что крайне трудно точно смоделировать эти процессы. Симуляторы, которые достаточно хорошо работают для прототипирования, часто оказываются неэффективными в масштабах, потому что небольшие неточности суммируются. Третье — это обратная связь между внедрением и улучшением. Автономные транспортные средства частично преодолели эти ограничения, потому что компании вроде Uber эксплуатируют огромные парки управляемых людьми автомобилей, которые постоянно генерируют релевантные данные. Каждая поездка производит сигналы о том, что пошло не так и почему, возвращая их обратно в процесс обучения. У робототехнических компаний отсутствуют аналогичные потоки данных, что делает внедрение в производство замкнутым кругом: им нужны данные внедрения для улучшения моделей, но они не могут надежно внедрять решения без более точных моделей. Отчет TechCrunch предоставляет основной публичный источник информации для этой части отчета.
Автономные транспортные средства иллюстрируют эту точку. После более чем десяти лет разработки такие компании, как Wayve, показали, что вождение на основе зрения может работать в реальных городах при реальных условиях. Тем не менее этот прогресс частично достигнут благодаря инфраструктуре, которой не хватает робототехнике. Человеческие водители постоянно предоставляют обратную связь о крайних случаях, сбоях и сценариях, которые тренеры никогда не предвидели. Когда транспортное средство Wayve сталкивается с неожиданным движением транспорта или дорожными работами, система учится на этом. Робототехнические компании не могут воспроизвести это в необходимом масштабе. Складской робот, который не справляется с заданием, с которым он никогда не сталкивался, автоматически не предоставляет данные для переобучения; кто-то должен отлаживать, аннотировать и включать сбой в систему. Стоимость труда этого процесса остается слишком высокой для большинства приложений. Львиный зев предоставляет дополнительный технический контекст для оценки претензии.
Стратегия внедрения и коммерческая реальность
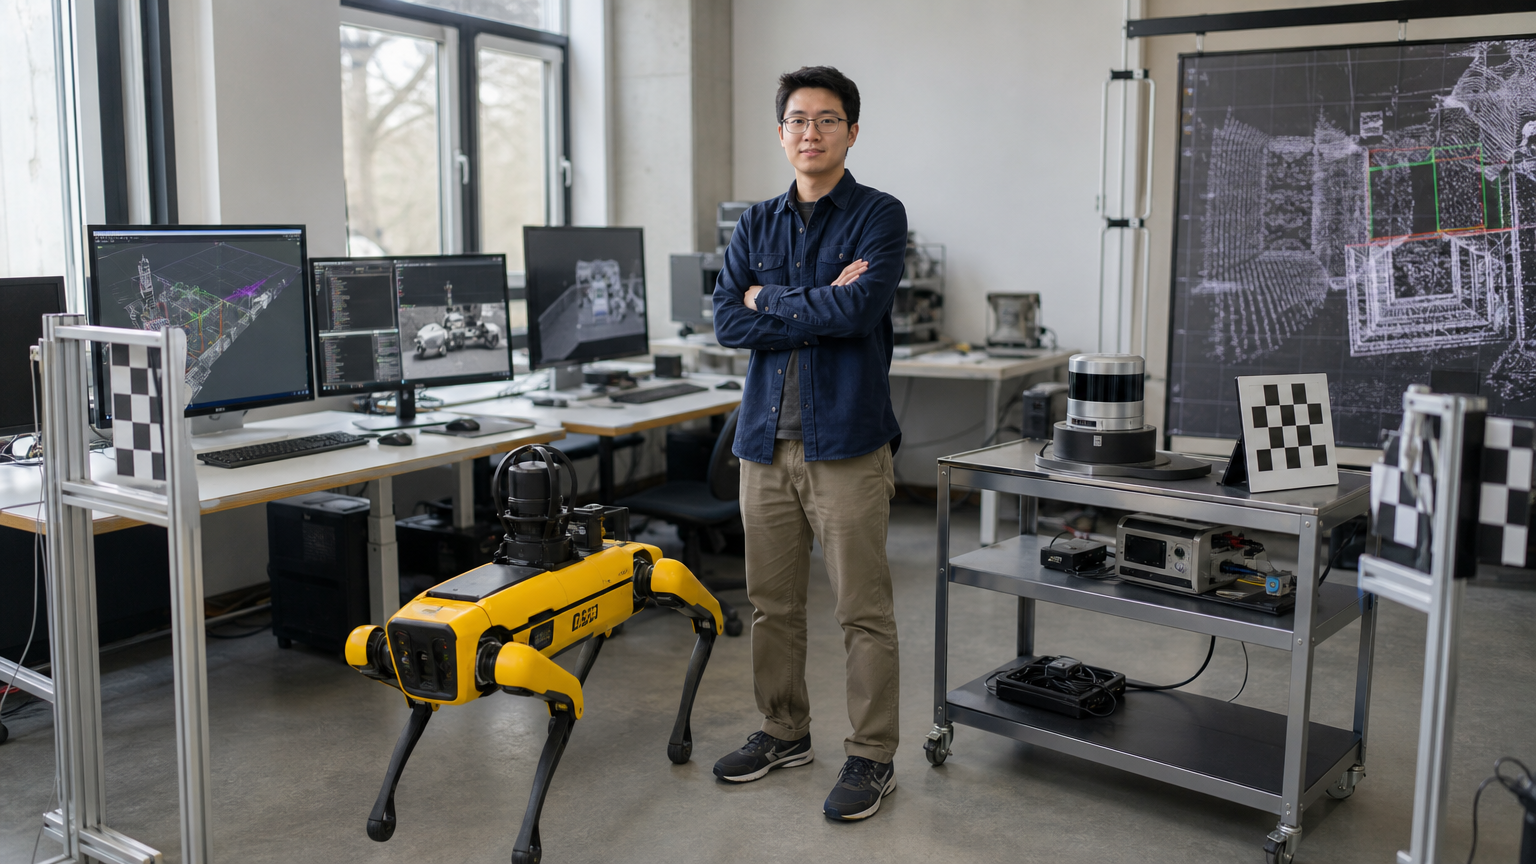
Учитывая эти ограничения, отрасль разделилась на две различающиеся стратегии. Некоторые компании, включая Uber, инвестировали в исследования гуманоидной робототехники в качестве более долгосрочного вложения в универсальные манипуляции. Другие сосредоточились на выполнении конкретных задач в средах, где вариативность управляемая. Компании, такие как Agility Robotics, перешли от исследований к промышленному внедрению, размещая роботов в реальных производственных условиях, где объём задач узкий и контролируемый. Этот прагматичный подход жертвует универсальностью ради надёжности. Робот, специально разработанный для складского комплектации и перемещения или сборки на производстве, может достигать приемлемой производительности, потому что пространство входных данных ограничено. Робот видит в основном вариации, для которых он был обучен. Но эта стратегия масштабируется медленно. Каждая новая задача требует дорогостоящего переобучения и экспертизы в области. Путь к экономически целесообразной робототехнике зависит от решения проблем ограничений, а не от обхода их. Ограничение в работе также видно в материалах, опубликованных Nvidia Cosmos.
Появляются улучшения технической инфраструктуры, хотя пока и не в широком масштабе. Компания Foxglove анонсировала поисковый продукт, построенный на Nvidia Cosmos, что представляет собой попытку сделать более доступными инструменты для симуляции. Более качественная симуляция может снизить нагрузку на сбор данных за счет создания более точных синтетических обучающих примеров. Nvidia Cosmos нацелена на создание моделей предсказания видео, которые более точно отражают физическую динамику по сравнению с существующими подходами. В случае успеха это может ускорить цикл обратной связи между симуляцией и тестированием в реальном мире. Однако одни только улучшения качества симуляции проблему не решат. Более совершенный симулятор по-прежнему требует проверки и калибровки в реальных условиях. Основное ограничение остается прежним: переход от лабораторной демонстрации к надежной коммерческой эксплуатации требует как лучших инструментов, так и труда для их правильного использования.
Технические трудности выходят за рамки моделирования и данных, охватывая воплощение и управление. Различные конструкции роботов обладают принципиально разными возможностями и режимами отказа. Гуманоидный робот, перемещающийся по офису, сталкивается с другими ограничениями, чем колесная система, предназначенная для складов. Дизайн захвата, конфигурация суставов и скорость исполнительных механизмов влияют на то, какие задачи возможны и как быстро можно перенастроить систему. Эта проблема воплощения не нова, но она становится более острой по мере того, как отрасль движется от исследований к внедрению. Каждый выбор в дизайне фиксирует предположения о задачах, которые робот будет выполнять. Изменение задач требует не только новых тренировочных данных, но и потенциально нового оборудования. Компании, создающие системы для конкретных задач, принимают этот компромисс. Компании, разрабатывающие универсальные гуманоиды, должны решать задачи воплощения в гораздо более широком спектре сценариев, что технически сложнее и требует значительно большего объема тренировочных данных. Для институционального контекста, Wayve объясняет соответствующую систему или стандарт.
Проблема MLOps и экономики развертывания
За пределами технических ограничений скрывается экономическая проблема, которую отрасль пока не решила. Развертывание и поддержка систем машинного обучения в масштабах требуют зрелой инфраструктуры MLOps: непрерывного мониторинга, автоматических конвейеров переобучения, тщательного контроля версий и надежного тестирования. Программные компании строили эти системы на протяжении многих лет. Робототехнические компании в основном пока всё ещё импровизируют. Развернутый робот, который начинает выходить из строя, не может ждать несколько дней, пока инженеры-люди проведут расследование. Система должна либо корректно прекращать работу при сбое, либо немедленно уведомлять операторов. Для этого требуется инфраструктура для инструментирования, ведения журналов и оповещений, которой большинству робототехнических компаний не хватает. Когда робот выходит из строя в производстве, определение того, вызван ли сбой износом оборудования, изменением окружающей среды, дрейфом модели или новой ситуацией, требует тщательной инженерной работы. Без этой инфраструктуры развертывание становится рискованным и дорогостоящим. Компании должны либо содержать большие команды на месте для мониторинга роботов, либо смириться с простоями и потерей производительности. Ни один из вариантов не масштабируется хорошо. Agility Robotics предлагает отдельную точку отсчета для вопроса реализации.
Проблема оценки усугубляет задачу внедрения. В автономном вождении компании могут относительно хорошо измерять успех: количество безопасно пройденных миль, отказы системы на милю, частота инцидентов. В робототехнике определить успех сложнее, потому что успех зависит от конкретной задачи и производственной среды. Ошибки робота, выполняющего манипуляции в лаборатории, могут значительно отличаться от ошибок через шесть месяцев работы на фабрике. Без стандартизированных рамок оценки трудно сравнивать системы или измерять прогресс внутри компании с течением времени. Исследовательские учреждения, такие как отдел робототехники NIST, пытались разработать эталоны, но они остаются ограниченными по охвату и не отражают сложность реальных внедрений. Отрасли не хватает как стандартизированных методов оценки, так и инфраструктуры данных, необходимой для поддержки надежного масштабного внедрения.
Проблема обратной связи в конечном счёте является тем, что отделяет физический ИИ от надёжной коммерческой работы. В программном обеспечении обратная связь быстрая и дешевая. Обновление достигает миллионов пользователей мгновенно. Если оно проваливается, можно откатить и развернуть снова. В робототехнике обратная связь медленная и дорогая. Робот, используемый на заводе, работает в изоляции. Когда он терпит сбой, этот сбой необходимо зафиксировать, передать и учесть при повторном обучении. Это требует человеческих усилий, инфраструктуры и времени. Разница имеет значение. Языковая модель может улучшаться благодаря миллионам взаимодействий с пользователями каждый день. Развернутый робот может предоставлять обратную связь по десяткам взаимодействий в день, при условии, что какая-либо обратная связь вообще фиксируется. Закрытие этого разрыва требует одновременного решения проблем сбора данных, моделирования, воплощения и экономики развертывания. Ни одна из этих задач не имеет простого решения. Энтузиазм на конференции Actuate отражает подлинный технический прогресс. Но прогресс в демонстрации возможностей отличается от прогресса в обеспечении коммерческой надежности. Робототехническая индустрия остаётся на стадии, когда впечатляющие демонстрации маскируют кропотливую работу по обеспечению надежности инженерных решений в масштабах. Нерешённый вопрос можно оценить с учётом рекомендаций Исследования робототехники NIST.
Темы: робототехника, физический ИИ, исследования, производство, автономные системы