Робототехника
Honda и Redwire разрабатывают ловких роботов для коммерческих космических станций
Многофункциональная рука Honda и рука STAARK от Redwire могут автоматизировать обработку экспериментов на борту будущих орбитальных лабораторий. Концепция отвечает модели коммерческой станции, построенной вокруг меньших экипажей и более коротких пребываний.
Майкл Г ·
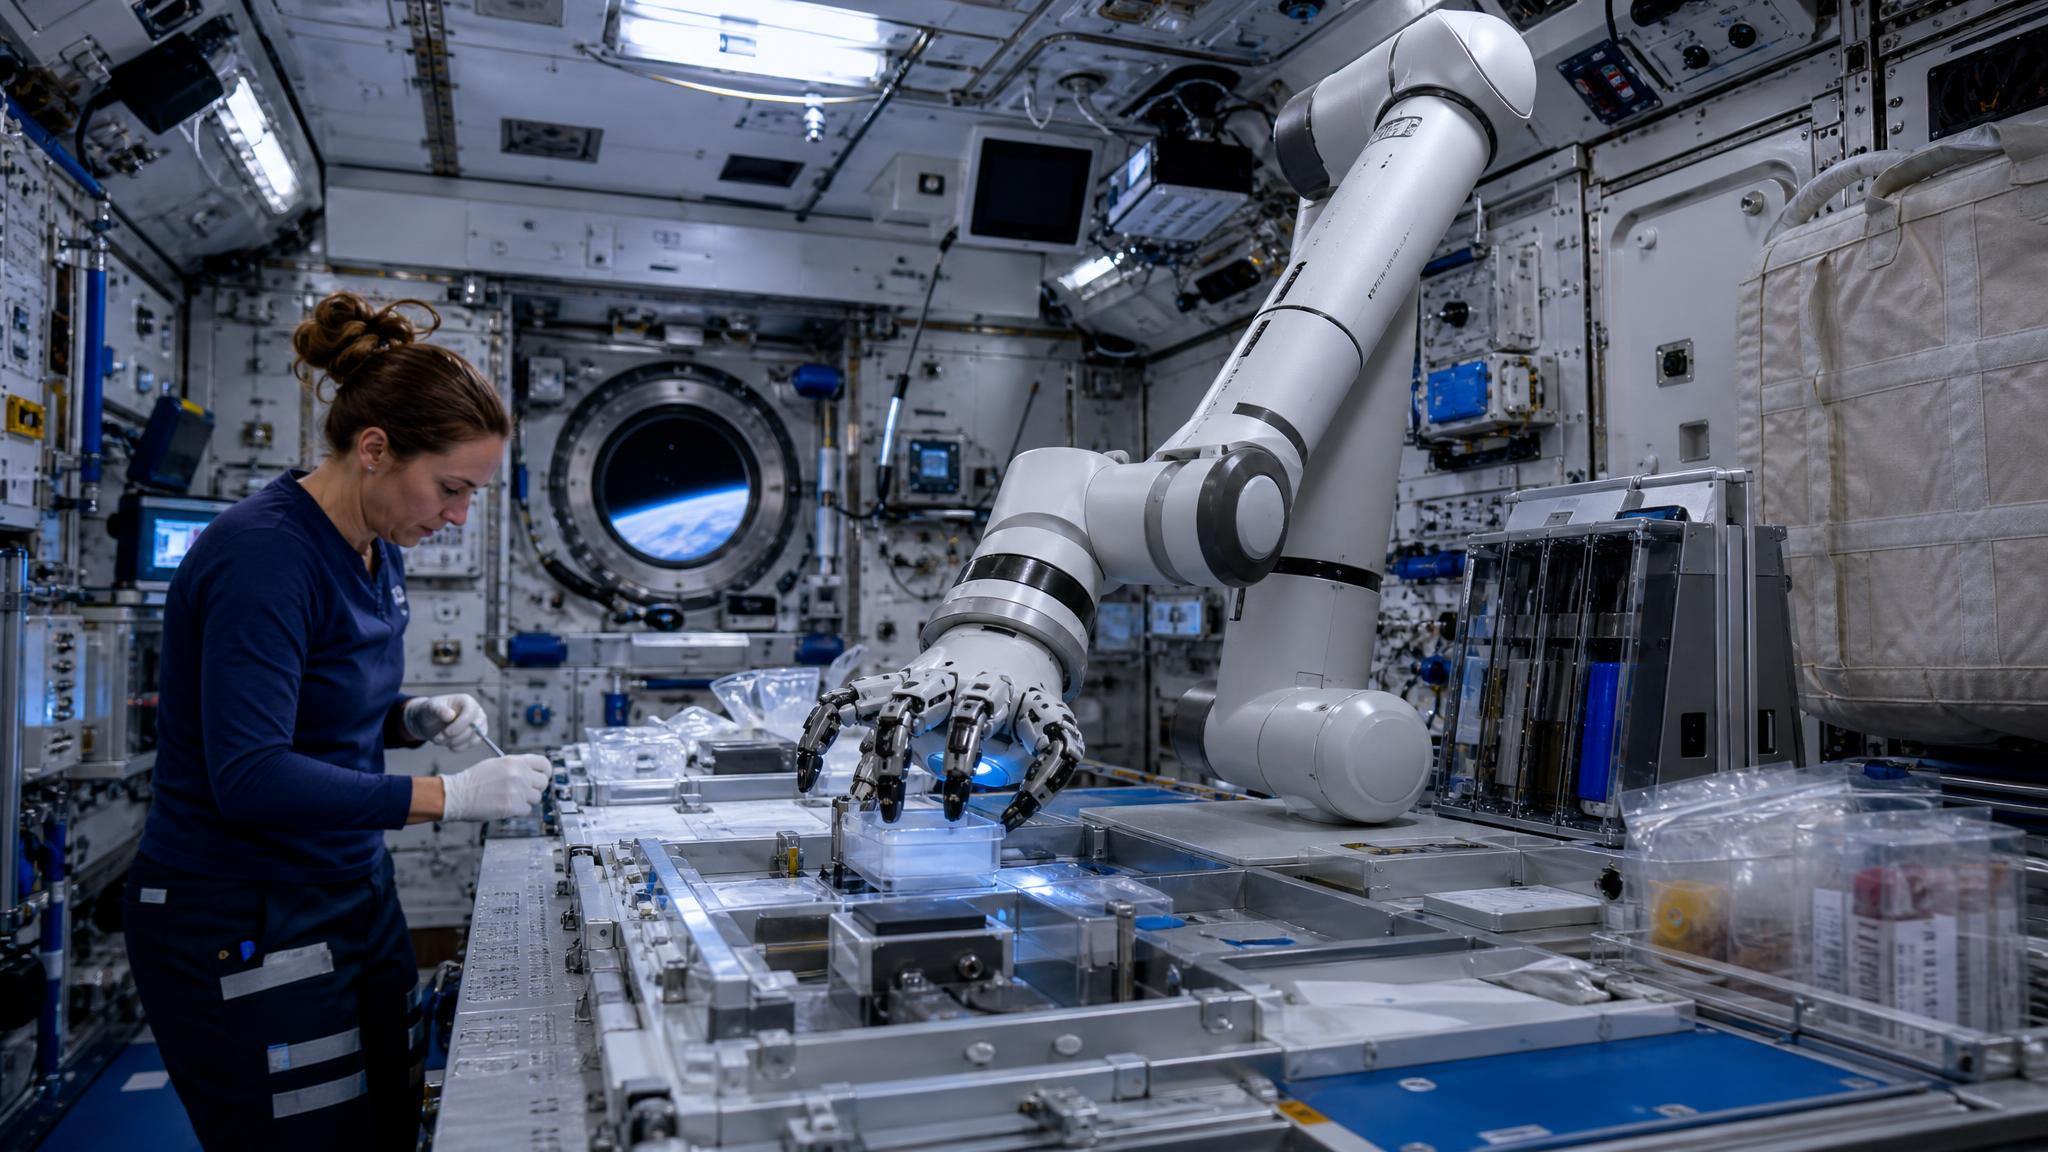
Honda и Redwire изучают возможность создания роботизированной лабораторной системы для будущих коммерческих космических станций, объединяя многофункциональную руку Honda с манипулятором STAARK и технологиями шкафчиков для экспериментов компании Redwire. Цель состоит в автоматизации рутинной исследовательской работы, которая в настоящее время занимает время астронавтов.
Концепция нацелена на рынок после Международной космической станции, где частные станции могут работать с меньшим числом членов экипажа и более короткими визитами. Автоматизация позволила бы лаборатории продолжать обработку образцов, оборудования и инвентаря, в то время как астронавты сосредоточены на работе, требующей суждений или ремонта.
Рука Honda использует активно управляемые суставы с датчиками силы и осязания на кончиках пальцев и ладони. Модульная рука Redwire обеспечивает досягаемость и позиционирование, в то время как системы шкафчиков соединяют робота с физической конструкцией, используемой для экспериментов.
Компании планируют обсудить систему с разработчиками станций и потенциальными клиентами на Международном астронавтическом конгрессе в Анталии, Турция. Они не объявили о контракте на полет, дате запуска или выбранной станции, поэтому проект остается концепцией разработки, а не забронированной миссией.
Что изменилось
Ловкость имеет значение, потому что орбитальные лаборатории содержат небольшие образцы, соединители и инструменты, предназначенные для человеческих рук. Робот, который только перемещает стандартизированные контейнеры, автоматизировал бы меньше работы и потребовал бы от станций перестроить больше своего оборудования вокруг машины.
Микрогравитация изменяет манипулирование. Объекты не покоятся на поверхности, реактивные силы могут сдвинуть руку или её основание, а отпущенный предмет может дрейфовать в направлении оборудования. Программное обеспечение управления должно планировать контакт и фиксацию, а не полагаться на то, что земной вес стабилизирует задачу.
Тактильное сенсорное восприятие помогает руке обнаружить плохое захватывание до того, как повредит образец, но система всё равно нуждается в откалиброванных пределах силы и поведении при восстановлении. Робот должен знать, когда остановиться и запросить помощь, вместо того чтобы заставлять соединитель входить, если он не совмещается.
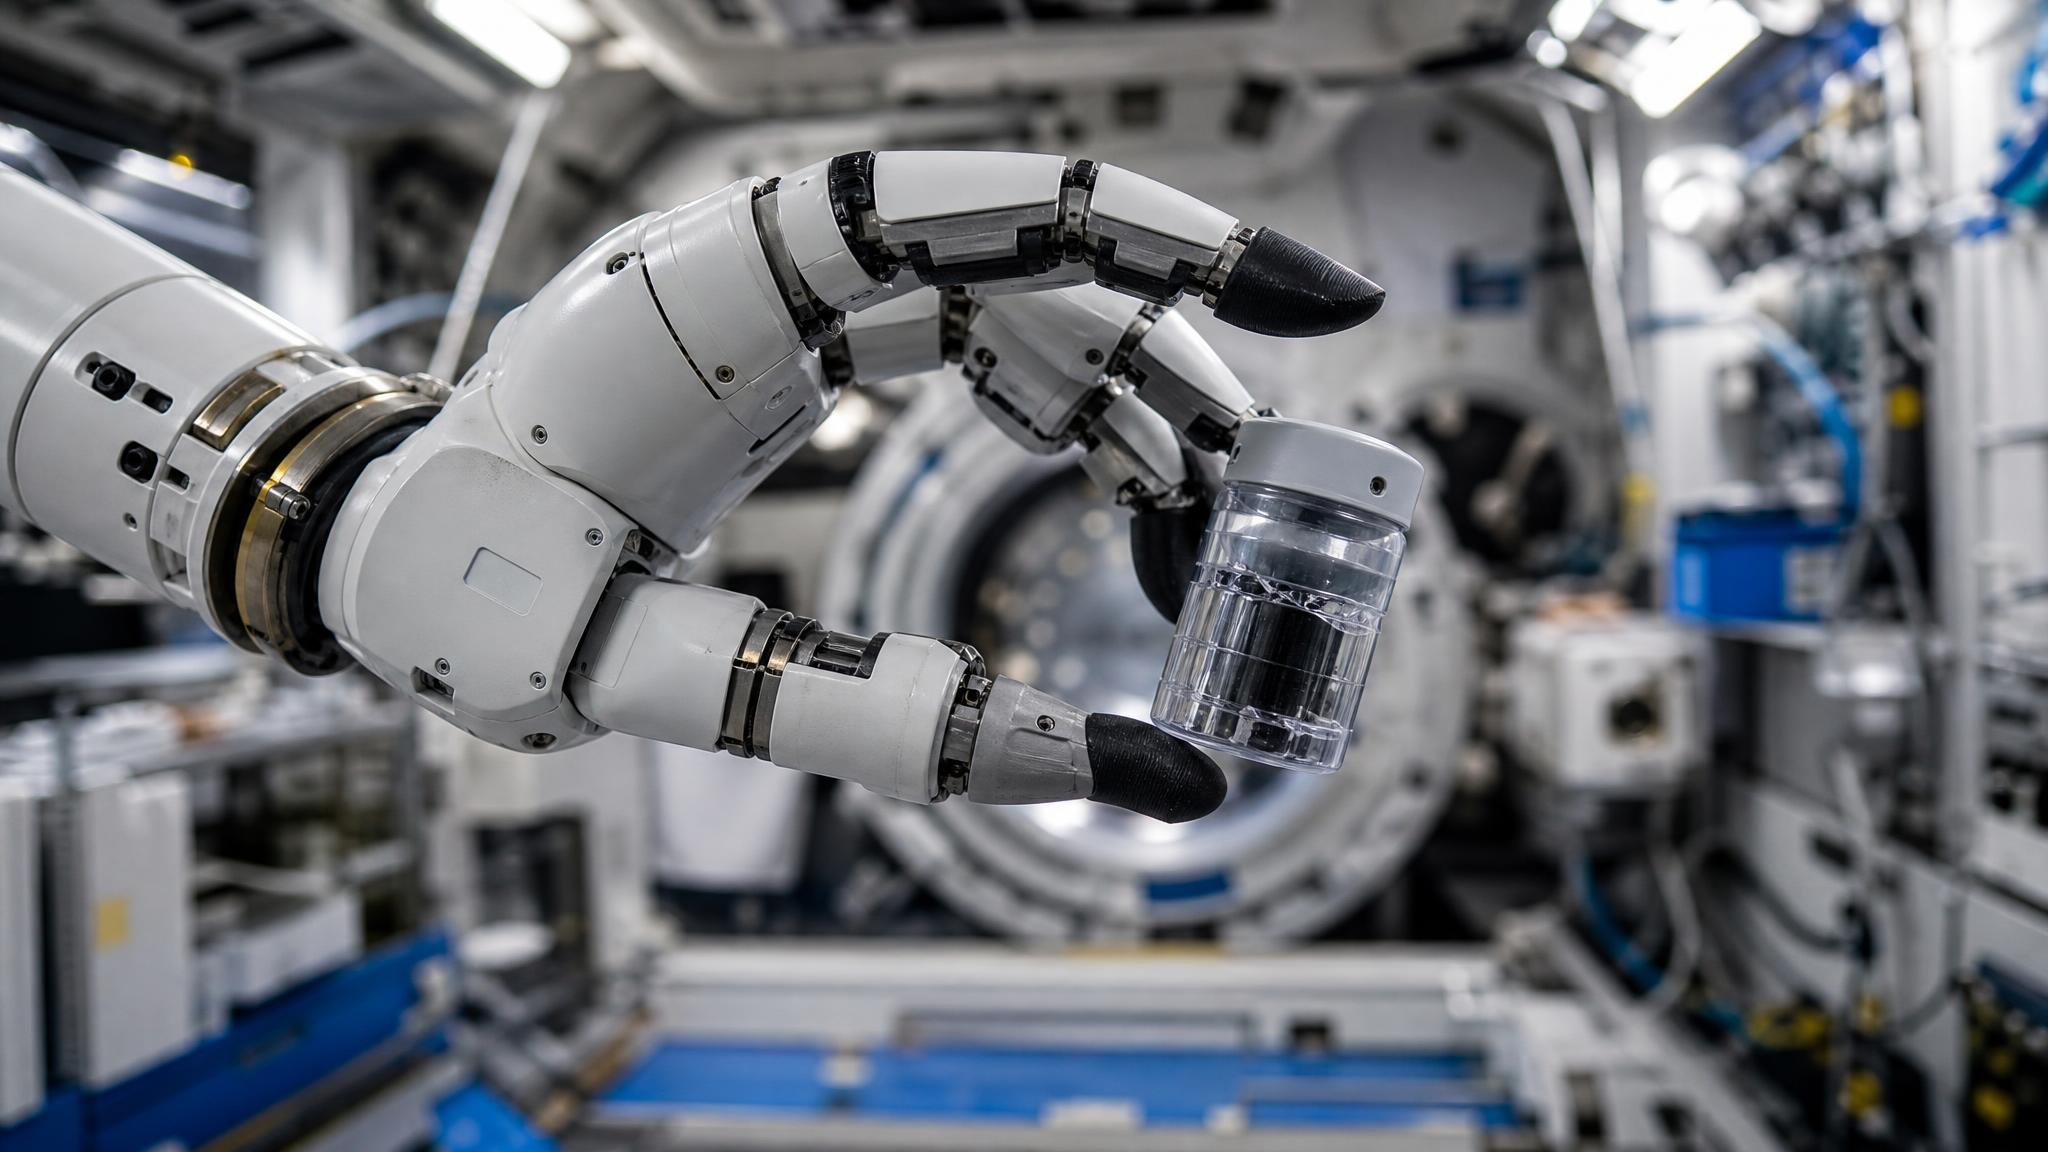
Redwire сообщает, что STAARK продемонстрировал автономное отслеживание и захват движущихся объектов. Перенос этого результата в лабораторию на станции потребует тестирования с отражающими поверхностями, переменным освещением, загромождением и задержками в коммуникации.
Коммерческий аргумент основан на времени экипажа. Труд астронавтов ограничен и дорог, и будущие станции могут нуждаться в поддержке клиентов без наличия специалиста для каждого эксперимента. Робот-оператор мог бы увеличить использование объекта между визитами экипажа.
Надежность будет иметь необычное значение, потому что сломавшегося робота не сможет обслужить обычный полевой техник. Компоненты должны предоставлять диагностику, поддерживать удалённое восстановление и выходить из строя без блокировки шкафчика или доступа, необходимого экипажу.
Физические системы превращают неопределённость программного обеспечения в движение, силу и близость. Следовательно, безопасность зависит от многоуровневых средств управления, которые остаются эффективными, когда восприятие, планирование или подключение ведут себя непредсказуемо.
Окружающая среда робота является частью системы. Полы, оборудование, работники, освещение, покрытие сети и аварийные процедуры могут определить, сохранится ли лабораторный результат на складе или космическом корабле.
Резервирование полезно только тогда, когда отказы достаточно независимы. Два средства управления, зависящие от одного и того же сенсора, сети или программного предположения, могут выйти из строя вместе, несмотря на видимость отдельных мер защиты.
Рекомендации OSHA по безопасности робототехники возлагает ответственность на оценку рисков, обеспечение безопасности и обучение работников, а не только на то, прошел ли робот сертификационный тест перед установкой.
Исследования робототехники NIST сосредоточен на измерениях, совместимости и производительности в реальных условиях, все это становится важным, когда машина покидает контролируемую демонстрацию и выходит в общую рабочую среду.
Утверждения в области инженерии становятся значимыми, когда они выдерживают представительные рабочие нагрузки. Надежность, пропускная способность, калибровка, восстановление и производительность вне подготовленной демонстрации важнее одного благоприятного бенчмарка.
Доказательства, за которыми стоит следить
Система также нуждается в четкой модели полномочий. Наземные диспетчеры, экипаж на борту, владельцы экспериментов и автономное программное обеспечение могут давать инструкции. Оператор станции должен определить, кто может прервать задачу и какие команды имеют приоритет.
План перехода NASA предоставляет рыночный контекст, но график и архитектура коммерческих станций остаются неопределенными. Honda и Redwire пытаются сформировать интерфейс до того, как эти объекты закрепят свои лабораторные проекты.
Стандартизация может определить, будет ли система обслуживать одну станцию или всю отрасль. Общие крепления для экспериментов, интерфейсы данных и команды безопасности позволят исследователям готовить работу без необходимости проектировать индивидуальную роботизированную процедуру для каждого объекта.
Многослойная система безопасности должна определять, какой уровень имеет приоритет при разногласиях. Контроллер объекта может подать команду остановки, в то время как робот считает, что ему нужно двигаться для сохранения баланса, или локальный датчик может обнаружить человека после того, как внешняя система очистила зону. Эти случаи требуют определённых приоритетов, протестированных на реальной машине, а не только решённых в документации.
Восстановление так же важно, как и остановка. Как только происходит защитное действие, работники должны понять, что его вызвало, сохраняется ли опасность и кто может снова разрешить движение. Автоматический перезапуск может удивить людей рядом с машиной, в то время как процесс, который всегда требует специалиста, может сделать робота непрактичным для обычных смен.
Обслуживание вводит другой режим работы с другими предположениями. Ограждения могут быть открыты, инструменты могут быть прикреплены, а техники могут намеренно задавать необычные движения. Системы безопасности должны явно идентифицировать этот режим, ограничивать скорость и полномочия и вести запись, которая различает работу по обслуживанию и автономную производственную работу.
Управление флотом может создавать коррелированный риск. Обновление программного обеспечения, некорректная карта или центральная система планирования могут одновременно повлиять на многих роботов, превращая локальную неисправность в событие на уровне всего объекта. Операторам нужны поэтапные обновления, тестирование с несколькими версиями и возможность изолировать одну машину, не теряя контроля над остальной частью флота.
Сообщение о почти произошедших инцидентах предоставляет доказательства до того, как произойдет травма или потеря оборудования. Неожиданные остановки, неловкие уклонения человека и повторяющиеся ручные вмешательства следует рассматривать как операционные сигналы, даже если робот технически оставался в пределах своих ограничений. Низкое количество инцидентов успокаивает только в том случае, если система отчетности последовательно фиксирует неприятные события.
Обучение должно включать подрядчиков, посетителей и временный персонал, которые могут находиться в том же пространстве, что и система, не управляя ею. Им нужны простые инструкции о сигналах, зонах исключения и действиях в чрезвычайных ситуациях. Робот, который безопасен только рядом с небольшой группой экспертов, не готов к изменяющемуся контингенту коммерческого предприятия или орбитальной станции.
Бизнес-кейс должен включать стоимость безопасной интеграции. Модернизация помещений, коммуникационная инфраструктура, оценка рисков, обучение и техническое обслуживание могут стоить дороже самого робота. Прозрачные расходы на внедрение помогают клиентам сравнивать автоматизацию с переработкой процессов, а не оценивать цену машины только на фоне полной стоимости человеческого труда.
Долгосрочную работу следует оценивать отдельно от коротких функциональных тестов. Тепло, поведение батареи, износ компонентов и повторное восстановление могут изменить то, как робот движется после нескольких часов работы. Операторам необходимы пороги обслуживания, связаны с измеренным состоянием, а также консервативная реакция, когда датчик или исполнительный механизм начинают уходить в дрейф до того, как наступит очевидная неисправность.
Партнёры в конечном итоге должны публиковать показатели успешности выполнения задач, частоту восстановления и диапазон объектов, которыми система может манипулировать. Впечатляющее видео не показывает, как часто человеку приходилось переставлять образец или сбрасывать планировщик.
Космическая робототехника также создаёт проблему кибербезопасности. Дистанционное управление и обновления программного обеспечения проходят через наземные и орбитальные сети, и злоумышленник, изменивший план движения, может повредить ценное оборудование даже без вмешательства в системы жизнеобеспечения.
Проект является практическим тестом того, может ли искусство роботов-манипуляторов стать частью инфраструктуры станции. Его ценность будет заключаться в часах автономной, восстановимой работы, а не в воспроизведении вида человеческой руки на орбите.
Honda и Redwire разрабатывают ловких роботов для коммерческих космических станций, что также изменяет практическую последовательность принятия решений. Организациям необходимо определить, что известно, что поступило из источника отчета и что остается предоставленным или официальным утверждением, прежде чем превращать разработку в закупку, политику или оперативные указания.
Немедленной проверкой робототехники на космической станции является не то, насколько идея звучит правдоподобно. Важнее, может ли другая команда воспроизвести результат или проверить заявленное поведение, используя сохраненные записи, определенные условия и сравнение с процессом, который существовал до изменения.
Honda вводит зависимости, которые легко пропустить во время цикла запуска. Идентификация, доступ к данным, версии моделей, возможности инфраструктуры и человеческое одобрение могут определять результат, даже когда видимый продукт выглядит как единая интегрированная служба.
Полезная оценка должна включать неудачные попытки и вмешательства. Если специалисты неоднократно исправляют систему, восстанавливают контекст или отменяют действия, кажущаяся скорость Redwire может отражать работу, перемещённую в менее заметную часть организации, а не работу, ликвидированную.
Коммерческие и институциональные стимулы направлены в разные стороны. Поставщики выигрывают от быстрого внедрения и широких заявлений, тогда как клиенты и регуляторы нуждаются в стабильных определениях, сопоставимых данных и достаточном времени для изучения поведения вне условий, выбранных для демонстрации.
Это напряжение не требует прекращения полезного экспериментирования. Оно говорит о необходимости ограниченных испытаний, в которых полномочия узкие, журналы остаются доступными, а организация уже решила, какой результат оправдывает расширение, пересмотр или приостановку.
Роль человека должна быть уточнена, а не описана как абстрактный надзор. Рецензенты нуждаются во времени, соответствующих доказательствах и полномочиях для отклонения рекомендации. Человек, который видит только конечный результат, не может надежно обнаружить сбой данных или разрешений на более ранних этапах.
Затраты следует учитывать на уровне выполненной задачи. Вывод, повторные попытки, подключенные инструменты, обзор специалиста, меры безопасности и восстановление после инцидентов — все это влияет на стоимость надежного результата, даже если тариф на основную модель или программное обеспечение кажется низким.
Запись также должна сохраняться после обновления поставщика. Команды должны хранить версию модели и политики, набор для оценки, принятые исключения и причину, по которой развертывание было одобрено, чтобы позднее можно было сравнить фактическую работу с решениями системы, которые действительно изучали.
Коммерческое внедрение будет зависеть от обслуживаемости не меньше, чем от ловкости. Клиентам нужна предсказуемая техническая поддержка, запасные части, диагностика и чёткий процесс возврата машины в безопасное состояние.
Человеческим факторам следует уделять такое же внимание, как и автономности. Работники должны понимать сигналы робота, знать, когда он уступает, и уметь его остановить без необходимости интерпретировать непрозрачное внутреннее состояние.
Лучшие доказательства будут получены из часов обычной работы, включая перерывы и восстановление, а не из короткой последовательности, выбранной для видео запуска.
Ассоциация по продвижению автоматизации стандарты безопасности роботов объясняют, как оценка рисков и защитные меры сочетаются в промышленных внедрениях, включая системы, которые объединяют мобильность и манипуляцию.
Стандарты ISO для робототехники помогают клиентам различать возможности машины и задокументированные процессы безопасности, необходимые для интеграции этих возможностей в совместное рабочее пространство.
Первая дисциплина внедрения — ясная базовая линия. Команды должны зафиксировать, как выполняется работа сегодня, сколько времени это занимает, какие ошибки происходят и какие результаты имеют значение, прежде чем внедрять новую систему.
Оценка должна включать неполные инструкции, необычные вводные данные и меняющиеся условия. Подготовленные демонстрации устраняют именно ту неоднозначность, с которой должны справляться производственные системы.
Человеческий обзор должен быть организован с учетом ограниченной способности к концентрации. Просить человека утверждать постоянный поток рутинных результатов приводит к поведению «кликания», а не к значимому надзору.
Происхождение данных заслуживает такого же внимания. Полированный результат может быть собран из устаревших, неполных или некорректно объединенных записей, поэтому важные утверждения нуждаются в проверяемых источниках и времени обновления.
Закупки должны учитывать хранение, субподрядчиков, изменения модели, права на экспорт и уведомление о происшествиях. Эти условия определяют, может ли пилот превратиться в регулируемую инфраструктуру.
Метрики должны включать брошенные задачи, ручное вмешательство, отказ в разрешениях и исправленные результаты. Эти события показывают, где возникает неуверенность в рабочем процессе, даже если общественных инцидентов не происходит.
Конкуренция может улучшить цену и качество, но она также может сделать сдержанность похожей на слабость. Процессы выпуска должны предоставлять возможность сузить или отложить функцию, если доказательства не поддерживают более широкое использование.
Эффекты на рабочую силу должны измеряться по всему процессу. Автоматизация может убрать один повторяющийся шаг, при этом создавая необходимость в проверке, обработке исключений и коммуникации с клиентами в другом месте.
Организациям следует сохранять путь выхода. Переносимость моделей, документированные рабочие процессы и экспортируемые записи снижают риск того, что экспериментальное решение станет необратимой зависимостью.
Доказательства в ближайшей перспективе будут поступать от развертываний у клиентов, независимого тестирования и обработки сбоев. Эти сигналы более ясно раскрывают стратегию, чем утверждение на этапе запуска.
Полезный план развертывания отделяет технический успех от готовности организации. Система может выполнять задачу в тестировании, в то время как у организации все еще нет владельца, процесса обработки инцидентов или полномочий для приостановки работы. Одобрение запуска должно требовать обе формы доказательств, потому что надежный компонент все еще может причинить вред внутри неконтролируемого рабочего процесса.
Независимая проверка наиболее эффективна, когда оценщики могут воспроизвести соответствующие условия. Суммарные оценки и выбранные примеры недостаточны для претензий с высокой степенью последствий. Рецензентам нужны версии модели или оборудования, настройки инструментов, классы входных данных, правила вмешательства и определение успеха, а также достаточно случаев неудач, чтобы понять, где находится граница.
Общение после неудачи требует заранее продуманного дизайна. Клиентам, работникам и регуляторам нужна различная информация с разной скоростью, но все они извлекают пользу из последовательного фактического отчета. Команды должны решить, кто подтверждает событие, кто может говорить публично и как будут вноситься исправления, прежде чем коммерческое давление усложнит эти решения.
Окончательное решение должно оставаться обратимым. Организации могут ограничивать рамки, сохранять ручной путь и устанавливать дату для переоценки, а не воспринимать принятие как постоянное одобрение. Обратимость превращает неопределенность в управляемое состояние и дает руководителям пространство для реагирования, когда новые данные меняют соотношение пользы и риска.
Значение робототехники на космической станции будет определено после цикла объявлений. Надежным показателем является то, улучшаются ли доказательства, выдерживают ли контроли давление и готовы ли участвующие организации объяснять решения, когда показатели эффективности и ответственность тянут в разные стороны.
Темы: робототехника космической станции, Honda, Redwire, роботизированная рука, орбитальные исследования