Робототехника
Исследователи разработали планировщик движения, который позволяет пассажирам автономного транспортного средства регулировать поведение поездки в реальном времени
Новая система планирования движения позволяет пассажирам запрашивать изменения скорости, ускорения и плавности поворотов во время автономного вождения при соблюдении ограничений по безопасности. Подход решает задачи интерпретации естественного языка, предотвращения укачивания и сертификации в соответствии с нормативными требованиями.
Майкл Г ·
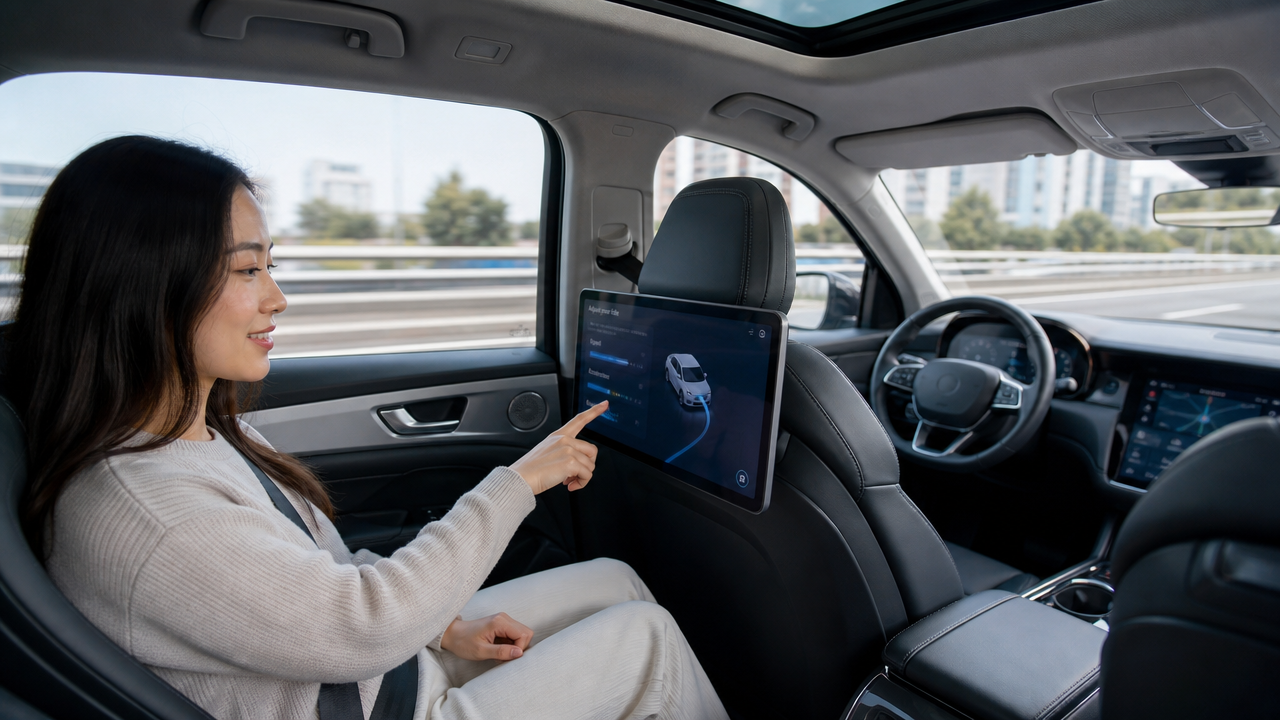
Исследователи разработали планировщик движения, который позволяет пассажирам автономных транспортных средств настраивать поведение поездки в режиме реального времени, указывая предпочтения по скорости, ускорению и плавности поворотов, согласно отчету IEEE Spectrum о системе. Этот подход создает новый слой управления между вводом пассажира и критически важными для безопасности системами автомобиля, позволяя пассажирам настраивать свой опыт без обхода жестких ограничений, которые обеспечивают безопасность автономного вождения. Работа решает практическую проблему внедрения автономных транспортных средств: пассажиры испытывают поездки по-разному, и система планирования, оптимизированная для эффективности или экономии топлива, может не подходить тому, кто склонен к укачиванию или просто предпочитает более консервативный стиль вождения.
Система работает в пределах чётко определённых безопасных границ, установленных стеком автономного вождения автомобиля. Пассажир может попросить более плавный поворот, попросив автомобиль мягче входить в кривые, или предпочесть более быстрое ускорение, сказав "ускорься постепенно". Вместо того чтобы предоставлять пассажирам прямой контроль над рулевым управлением или торможением, планировщик интерпретирует эти предпочтения на естественном языке и настраивает параметры плана движения в пределах ограничений, которые предотвращают небезопасное поведение. Проблема заключается в преодолении разрыва между неформальными, часто неоднозначными запросами пассажиров и точными числовыми параметрами, которые управляют ускорением, боковым рывком при поворотах и профилями скорости. Строгие ограничения по безопасности остаются неприкосновенными: транспортное средство не превысит скоростные лимиты, не сократит дистанцию до безопасного уровня и не выполнит маневры, нарушающие правила дорожного движения, независимо от предпочтений пассажиров. отчет IEEE Spectrum документирует материалы, лежащие в основе этого отчета.
Укачивание в автономных транспортных средствах возникает из-за длительных или резких ускорений и неожиданных изменений направления. Пассажиры в обычных транспортных средствах могут предугадывать движение по сигналам водителя, которые они наблюдают, но в полностью автономных транспортных средствах эта предсказуемость исчезает. Планировщик, который позволяет пассажирам запрашивать более мягкие ускорения или плавные траектории поворота, может уменьшить дискомфорт. Освещение в IEEE Spectrum указывает, что система принимает предпочтения пользователей по нескольким параметрам одновременно, позволяя пассажирам балансировать конкурирующие цели, такие как плавность поездки и время в пути. Один пассажир может согласиться на немного более долгую поездку в обмен на уменьшение бокового ускорения, в то время как другой предпочитает скорость комфорту.
От демонстрации к подтвержденной производительности
Существует различие между демонстрацией того, что система работает в контролируемых условиях, и доказательством того, что она надежно функционирует в разнообразных реальных дорожных ситуациях. В представленных исследованиях показывается работа планировщика в тестовых средах, но из доступных отчетов не ясно, был ли он проверен на различных дорожных геометриях, плотности трафика и погодных условиях. Система должна справляться с крайними случаями, когда предпочтения пассажиров конфликтуют с движением, например, при запросе максимальной плавности в условиях сильных пробок, когда более плавное вождение может создавать небезопасные промежутки. Исследование, по всей видимости, решает проблему неоднозначности естественного языка за счет ограничения словаря, который пассажиры могут использовать, или путем обучения языковых моделей сопоставлять различные формулировки с стандартизированным пространством предпочтений, однако подробности того, как этот слой интерпретации функционирует при внедрении, не были раскрыты. IEEE Spectrum предоставляет полезную техническую информацию для оценки этого утверждения.
Передача управления от ручного к автономному представляет собой еще одну задачу проектирования. Если пассажир настроил профиль движения транспортного средства в соответствии со своими предпочтениями, и система требует ручного вмешательства в экстренной ситуации, транспортное средство возвращается к стандартным параметрам или сохраняет настройки пассажира? Как быстро человек-водитель может восстановить контроль, если настроенный планировщик движения заставил транспортное средство вести себя непредсказуемо по сравнению со стандартной автономной работой? Эти вопросы важны как для сертификации безопасности, так и для принятия водителем. Регуляторы должны проверить, что каждая комбинация предпочтений пассажиров обеспечивает безопасное поведение, а автономные системы при уровнях автоматизации вождения SAE требуют демонстрации работы в пределах определенных эксплуатационных сред.
Регуляторная сертификация и ограничения на внедрение
Планировщик движения с учетом предпочтений добавляет сложности в процесс сертификации, поскольку фактически создает несколько вариантов поведения одной и той же платформы транспортного средства. Сообщается, что система ограничивает предпочтения параметрами, не критичными для безопасности: пассажир не может уменьшить реакцию автомобиля на предотвращение столкновения или отключить удержание полосы, но он может влиять на то, насколько агрессивно автомобиль ускоряется или как плотно он проходит повороты в рамках безопасной эксплуатации. робототехника Индустрии автономных транспортных средств долгое время сталкиваются с центральным вопросом: сколько поведенческой гибкости могут выдерживать системы, критичные для безопасности? Традиционные роботы, работающие на заводах, следуют фиксированным, заранее запрограммированным маршрутам, потому что отклонение увеличивает риск.
Исследования в области автономные системы и рамки для сертифицированной автономной работы исследуют, как учитывать человеческие предпочтения без ущерба для гарантий безопасности, хотя консенсус относительно приемлемых компромиссов все еще формируется. С практической точки зрения внедрения, это исследование решает реальное ограничение при принятии автономных транспортных средств: пассажиры не являются однородной группой. У некоторых возникает кинетоз; другие переносят агрессивное вождение; иные ставят превыше всего предсказуемость и плавное ускорение. Оператор автопарка или сервис совместных поездок, внедряющий автономные транспортные средства в больших масштабах, нуждается в автомобилях, которые обслуживают разнообразных пассажиров без необходимости перенастройки аппаратного или программного обеспечения, и Общество робототехники и автоматизации IEEE и связанные организации разрабатывают рамки для решения этих задач.
Текущее состояние исследования представляет собой прототип с демонстрируемой возможностью в контролируемых условиях. Остается установить, сможет ли система масштабироваться для промышленного использования, обрабатывать весь спектр запросов пассажиров без двусмысленности и соответствовать требованиям законодательства для сертифицированной автономной эксплуатации. Основная инженерия надежна: ограничение ввода пассажира в пределах математически определенных зон безопасности является хорошо известной техникой теории управления. Открытые вопросы сосредоточены на деталях реализации и реальной эффективности в различных условиях, с разными пассажирами и в рамках различных нормативных юрисдикций. Планировщик движения, реагирующий на предпочтения, предлагает одно решение задачи обслуживания разнообразных пассажиров, хотя его эффективность критически зависит от того, насколько хорошо интерфейс на естественном языке фиксирует намерения пассажира и насколько надёжно базовая система обеспечивает гарантии безопасности при всех комбинациях предпочтений. Последний момент можно проверить на основе IEEE Robotics and Automation Society.
Темы: автономные транспортные средства, робототехника, взаимодействие человека и машины, планирование движения, транспорт