Робототехника
Actuate 26 откроется в Сан-Франциско с акцентом на физический ИИ для реального применения
Actuate 26 соберет лидеров в области робототехники из Google DeepMind, NVIDIA, Wayve, Zipline и производственных стартапов в Fort Mason, с программой, сосредоточенной на данных, безопасности и инфраструктуре, необходимой для эксплуатации роботов вне демонстраций.
Майкл Г ·
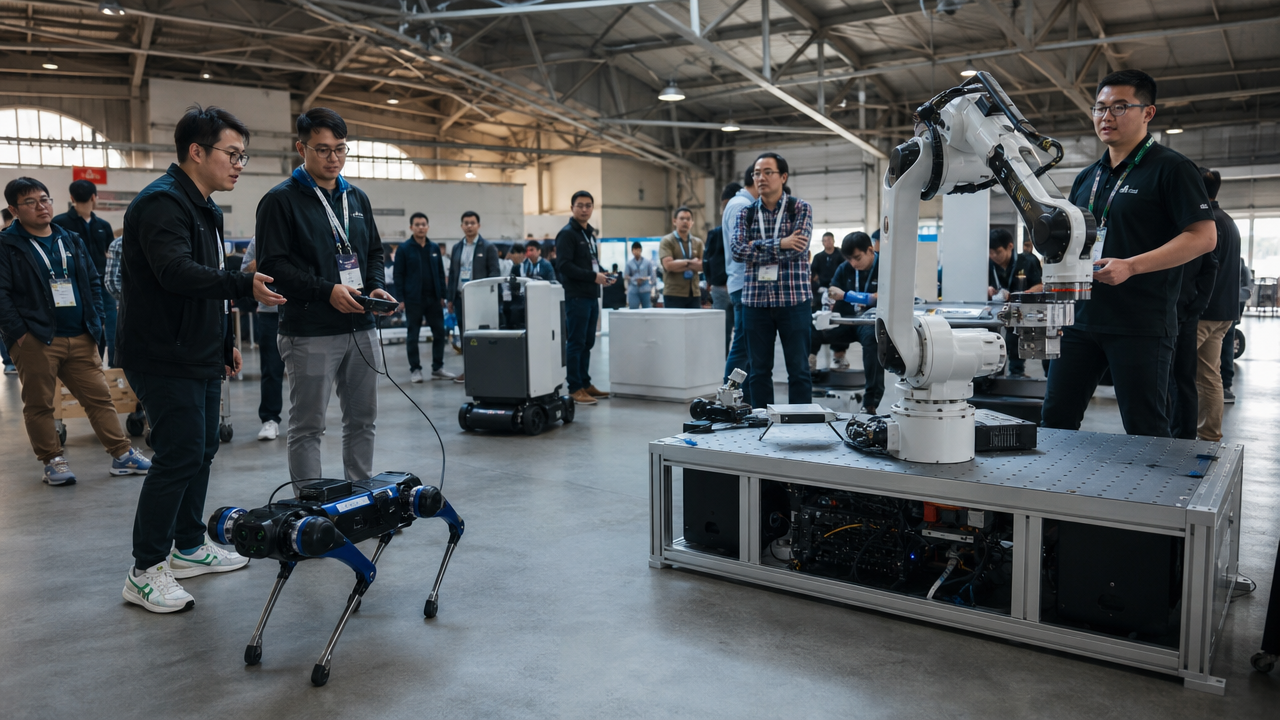
Actuate 26 откроется во вторник в Форт-Мейсон в Сан-Франциско с программой, построенной вокруг практического вопроса: что необходимо, чтобы физический ИИ работал после того, как робот покинет лабораторию? Двухдневная конференция для разработчиков собирает вместе инженеров из Google DeepMind, NVIDIA, Wayve, Zipline, Aurora и группы робототехнических компаний, уже работающих на заводах, в полях, на дорогах и в воздухе.
Программа отражает направление развития отрасли, движущейся от одного впечатляющего демонстрационного проекта к флоту операций. Сессии охватывают автономию на открытом воздухе, гибкую сборку, биопроизводство, строительство, моделирование, сбор данных и открытые экосистемы разработки. Это не отдельные задачи. Они формируют конвейер, который определяет, сможет ли робот повторять задачу безопасно в изменяющихся условиях.
Компанию Foxglove, организатора конференции, ожидает участие более 1000 участников из сфер автономных транспортных средств, дронов, гуманоидов, обороны, строительства, логистики, сельского хозяйства и промышленной автоматизации. Такое разнообразие полезно, потому что физические системы сталкиваются с общими проблемами инфраструктуры, даже если их конструкции и задачи различаются.
Цикл данных — это продукт
Робот учится не только во время тренировочного запуска. Производственные парки собирают данные с камер, лидаров, датчиков силы, систем управления и диагностики, перемещаясь по средам, которые проектировщики не полностью предсказали. Командам необходимо записывать эти потоки, выявлять сбои, воспроизводить их в симуляции и вносить улучшения, не нарушая работу функций, которые уже работают.
Этот цикл объясняет, почему компания, разрабатывающая инструменты для разработчиков, может проводить конференцию по робототехнике. Аппаратное обеспечение привлекает внимание, но надёжность определяется операционными записями. Инженерам нужны синхронизированные телеметрические данные и возможность проследить плохое решение через восприятие, планирование и управление. Без этой записи сбой превращается в анекдот, а не в обучающий материал.
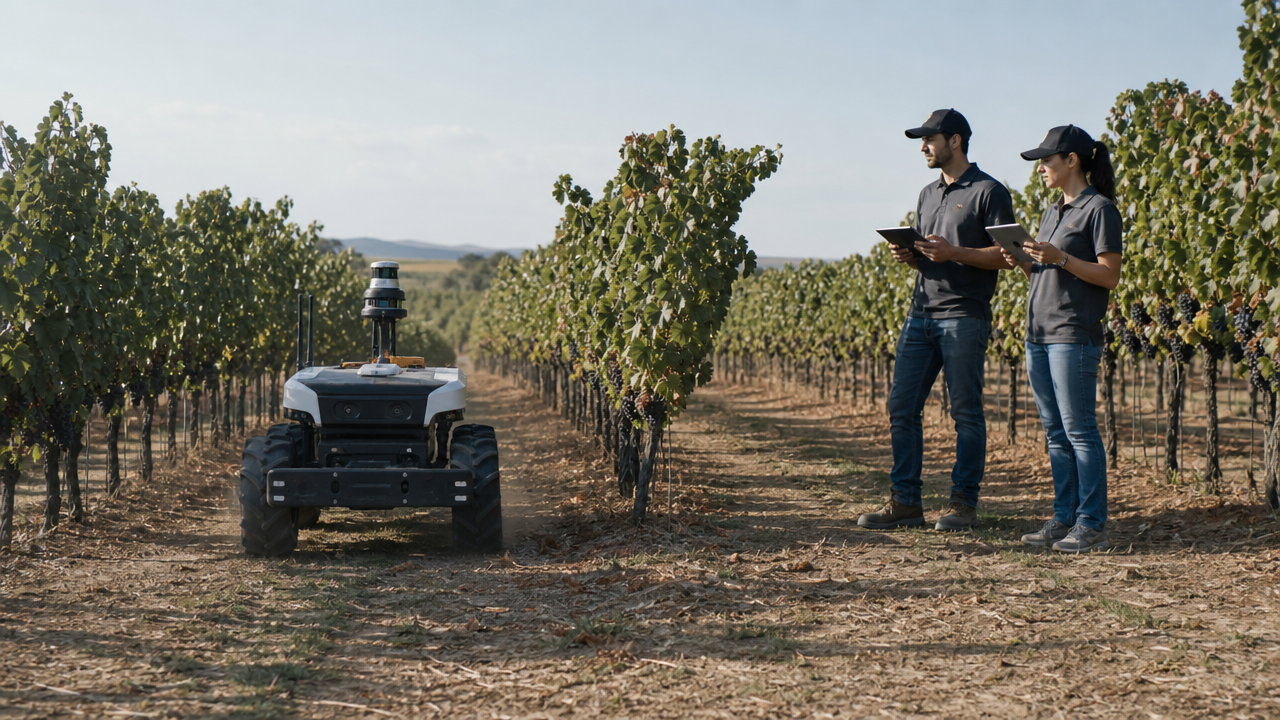
Планируется, что Burro обсудит миллион часов автономной работы на открытом воздухе по виноградникам и железнодорожным территориям. Такой масштаб меняет разговор об инженерии. Редкие препятствия перестают быть теоретическими, обслуживание становится частью производительности модели, а разрывы в связности становятся нормальными условиями работы, а не исключениями.
Google DeepMindКаролина Парада представит, как Gemini может связывать язык с движением робота. Модели видения-языка-действия могут делать роботов проще для инструкций и более адаптируемыми к различным задачам. Они также добавляют неопределенность между запросом на естественном языке и физическим действием. Система должна знать, когда остановиться, попросить уточнение или вернуть управление человеку.
Панель конференции по вопросам данных о человеке, универсальных интерфейсов управления и телеприсутствия указывает на еще одно ограничение. Роботам нужны примеры успешного поведения, но их сбор может быть медленным и дорогим. Качество и разнообразие демонстраций влияет на то, как система реагирует, когда объект, рабочее пространство или человеческий сотрудник отличаются от обучающего набора.
Производство означает проектирование с учетом возможных отказов
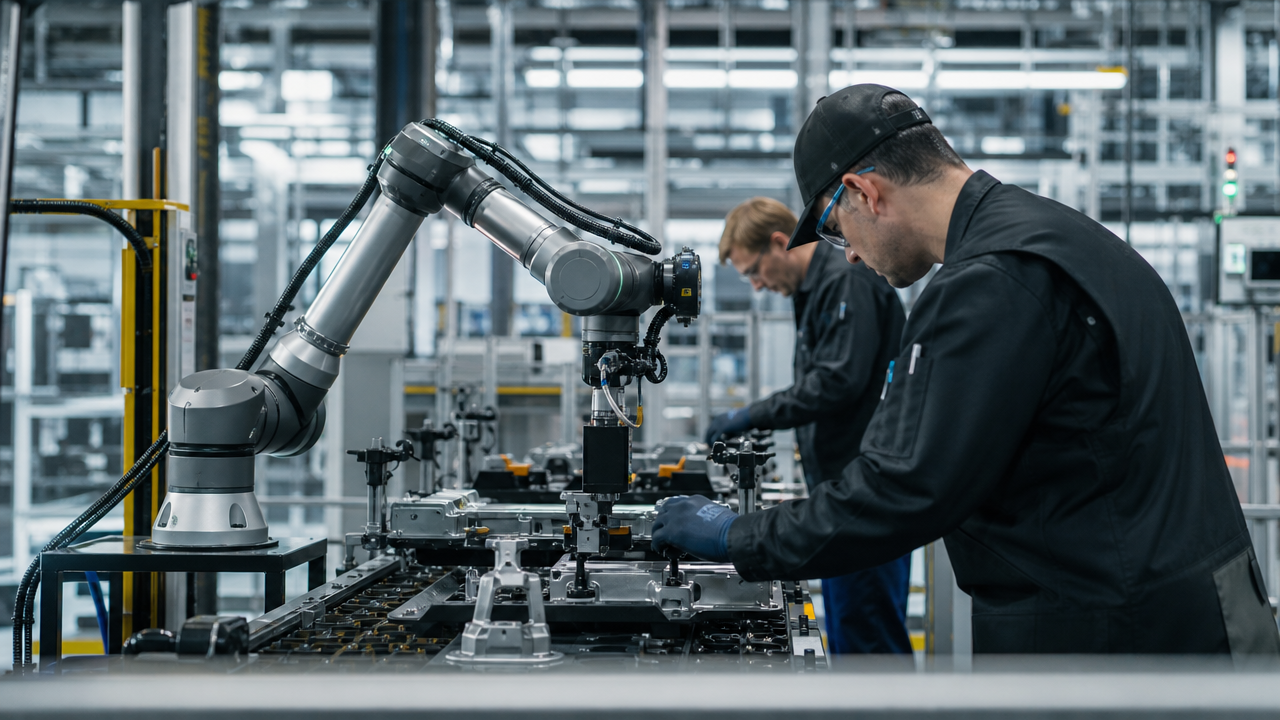
Физический ИИ не может полагаться на ту же модель восстановления, что и чат-бот. Плохой ответ можно исправить на экране. Плохое движение может повредить продукт, остановить линию или травмировать кого-либо. Поэтому внедрение требует наличия сертифицированных средств управления безопасностью на уровне ниже модели, четких рабочих пределов и запасного состояния, которое остается надежным, когда программное обеспечение высшего уровня теряет контроль.
Cobot планирует обсудить роботов, работающих рядом с людьми, в то время как Foundry Robotics представит гибридную архитектуру сборки, объединяющую общие правила и методы «сканируй-и-планируй». Гибридные системы, вероятно, останутся важными, поскольку заводы ценят предсказуемое поведение. Обученная стратегия может справляться с вариациями, тогда как более структурированный планировщик может ограничивать выполнение там, где важна точность.
Строительство представляет собой другую версию проблемы. Bedrock Robotics обсудит превращение визуальной информации с неструктурированных строительных площадок в действия с реальной нагрузкой. Строительные среды меняются ежедневно, включают множество подрядчиков и редко предоставляют чистую геометрию демонстрационной ячейки. Качество восприятия и координация на рабочей площадке становятся неразделимыми.
Автономное вождение имеет самый долгий послужной список в этой дисциплине. AuroraКрис Урмсон из Aurora и WayveАлекс Кендалл из Aurora оба участвуют в программе. Их компании используют разные технические подходы, но обе работают в области, где крайние случаи, регулирование и данные автопарка определяют, может ли модель перейти от контролируемого тестирования к коммерческому сервису.
Zipline добавляет авиационную перспективу. Системы доставки с помощью дронов должны связывать автономность с погодой, воздушным пространством, техническим обслуживанием и сервисной операцией, которую испытывает клиент. Надежность измеряется по всей миссии, а не только в контроллере полета. Важно, чтобы посылка прибыла безопасно и вовремя.
Физическому ИИ требуется открытый операционный слой
Санджа Фидлер из NVIDIA закроет программу после сессий, охватывающих симуляцию, базовые модели и инфраструктуру роботов. NVIDIA поставляет большую часть вычислительного стека, используемого для обучения и запуска этих систем, но рынок робототехники более гетерогенен, чем облачный ИИ. Различные датчики, процессоры, промежуточное программное обеспечение и системы безопасности делают совместимость стратегически важным вопросом.
Открытый операционный слой может предотвращать задержку данных робота и оценок внутри одного корпуса или одного поставщика моделей. Он также может облегчить расследование инцидентов между поставщиками. Открытость не устраняет необходимость сертификации или получения конкурентного преимущества. Она предоставляет командам общий способ наблюдать за произошедшим.
Actuate 26 появляется в нужный момент, поскольку инвестиции в физический ИИ опережают доказательства от продолжительных развертываний. На конференции будут демонстрироваться впечатляющие показательные выступления. Более важные обсуждения будут касаться журналов, обслуживания, передачи задач и неприметных систем, которые поддерживают работу флота на тысячный день.
Робототехника провела годы, доказывая, что машины могут выполнять выдающиеся индивидуальные задачи. Следующий стандарт строже: смогут ли они выполнять полезную работу многократно, рядом с людьми, по цене, которую оператор сможет оправдать. Форт-Мейсон будет полон амбициозных моделей и машин. Дисциплина производства определит, какие из них будут работать после закрытия выставочного зала.
Темы: Actuate 26, робототехника, физический ИИ, Foxglove