Робототехника
Основатель Unitree оценивает, что гуманоидные роботы остаются на десятилетие от момента ChatGPT
Может потребоваться десять лет интенсивной инженерной работы, прежде чем двуногие роботы достигнут широкой универсальной способности, продемонстрированной цифровыми языковыми моделями. Физические ограничения, сбор данных из реального мира и проверка безопасности продолжают замедлять внедрение аппаратного обеспечения по сравнению с циклами развертывания программного обеспечения.
Майкл Г ·
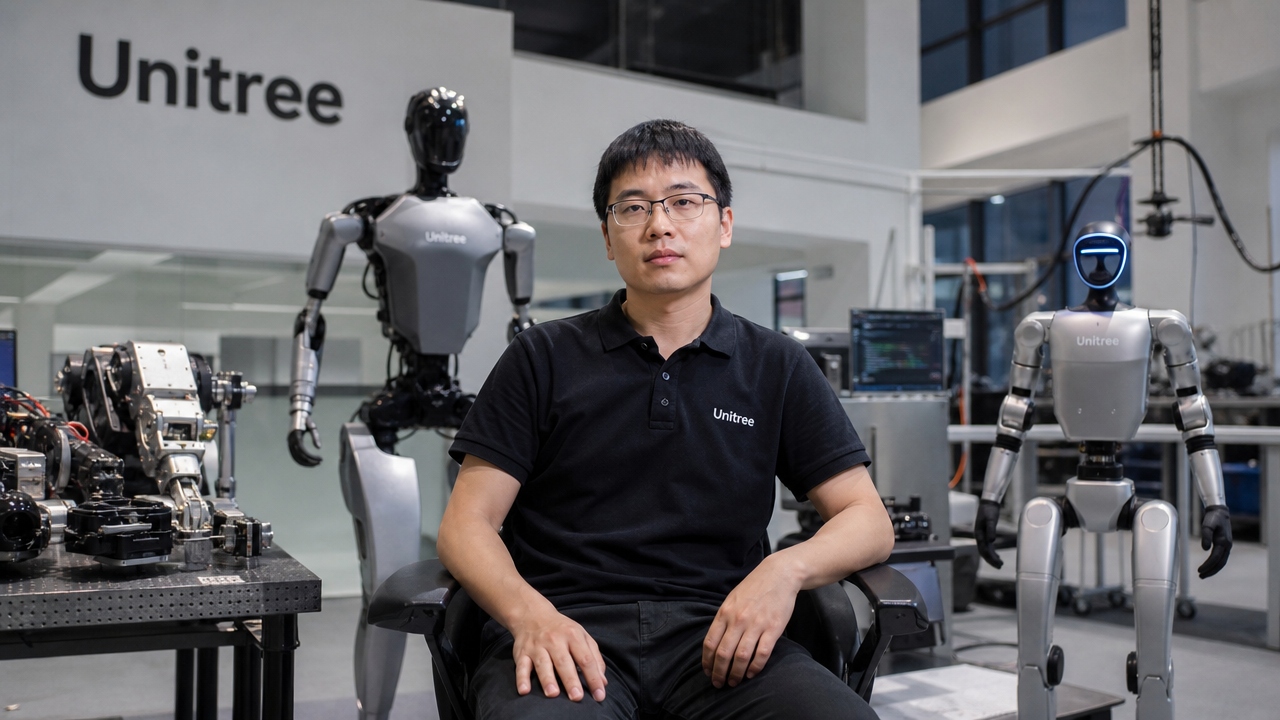
По оценкам, предоставленным основателем китайского производителя роботов Unitree в недавнем отчете, опубликованном CNBC, разработка гуманоидной робототехники может потребовать до десяти лет технологического развития, прежде чем произойдет прорыв, сопоставимый с широкой общественной точкой изменения, наблюдаемой в моделях генеративного программного обеспечения. Прогноз подчеркивает, что развертывание аппаратного обеспечения работает в принципиально иных условиях, чем цифровой искусственный интеллект, обозначая временные рамки как прогноз отдельного руководителя, а не как формальный консенсус отрасли. В то время как программные платформы могут мгновенно распространять обновления по всей цифровой инфраструктуре, физические машины сталкиваются с механическими, тепловыми, нормативными и финансовыми препятствиями, которые по своей сути замедляют широкое внедрение. Данные, зафиксированные в индексе новостей от 20 августа, отражают продолжающиеся дискуссии в отрасли о том, могут ли текущие аппаратные архитектуры масштабироваться с той скоростью, которую демонстрируют языковые модели, размещённые в облаке.
Операционная временная шкала, изложенная Unitree, отражает техническое расстояние между лабораторными демонстрациями и надежной коммерческой эксплуатацией в неструктурированных условиях. Контролируемые видеодемонстрации часто показывают динамическую ловкость, сальто и выполнение прописанных заданий, но эти контролируемые сценарии не коррелируют напрямую с промышленной надежностью. В реальных условиях автономные платформы должны справляться с непредвиденными изменениями поверхности, изменением веса объектов, динамическим освещением окружающей среды и непрерывным механическим износом без вмешательства человека. Переход от высокоэффективных прототипов к корпоративным системам, способным работать непрерывно в течение длительных смен, остается одной из основных инженерных проблем во всей глобальной экосистеме аппаратного обеспечения. Индекс новостей от 20 августа документирует материалы, лежащие в основе этого отчета.
Основным фактором, отличающим программные модели от физических роботов, является физика взаимодействия. В то время как цифровые модели обрабатывают текстовые токены или изображения в серверных кластерах, гуманоидный робот должен непрерывно решать задачи обратной кинематики, контроля равновесия, обратной связи по силе и тактильной манипуляции в реальном времени. Сбой в программной модели приводит к некорректному текстовому ответу или системной ошибке, тогда как сбой многокилограммной мобильной платформы представляет непосредственные кинетические риски для окружающего оборудования и человеческого персонала. Следовательно, программные итерации могут выпускаться еженедельно, тогда как физические платформы требуют строгой проверки оборудования и протоколов безопасности перед проведением испытаний в полевых условиях.
Физическая манипуляция и механические ограничения
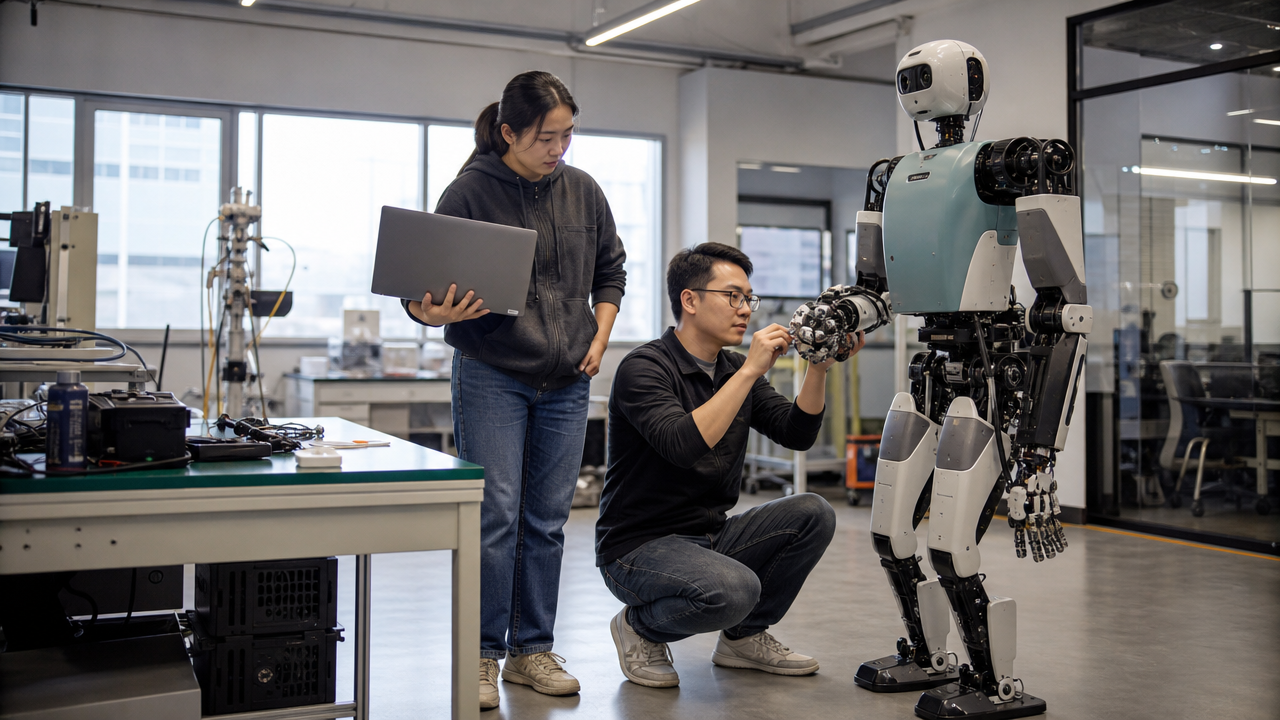
Точное моторное манипулирование по-прежнему остаётся критическим техническим узким местом для универсальных роботизированных платформ. Человеческие руки обладают тысячами тактильных рецепторов, способных обнаруживать тонкие сдвиговые силы, текстуры поверхности и проскальзывание в реальном времени, что позволяет человеку динамически регулировать силу захвата, не повреждая деликатные предметы. Репликация этой способности в электромеханических конечных эффекторах требует массивов сенсоров высокой плотности, компактных приводов моторов и прочных тензометрических датчиков, интегрированных в ограниченные пространства. Современные роботизированные руки часто приходится балансировать между структурной прочностью и плотностью сенсоров, что приводит к тому, что захваты либо слишком жесткие для работы с деликатными объектами, либо слишком хрупкие для тяжелой промышленной работы. Unitree предоставляет полезную техническую информацию для оценки этого утверждения.
Надежность системы и среднее время между отказами представляют собой дополнительные эксплуатационные трудности. Ожидается, что промышленное оборудование на автосборочных заводах будет работать десятки тысяч часов с минимальными простоями. Двуногие системы используют специализированные волновые передачи, высокомоментные бесщеточные двигатели и сложные планетарные редукторы, которые испытывают ускоренный износ зубьев шестерен, термическую деградацию и нагрузку на подшипники. Поскольку гуманоиды используют динамическое самобалансирование, каждый двигатель сустава подвергается непрерывным микроправкам даже в состоянии покоя. Этот постоянный цикл активной нагрузки ускоряет усталость компонентов по сравнению со стандартными промышленными системами с фиксированными рычагами. В области робототехники эти модели износа задокументированы весьма подробно, однако перевод лабораторных данных в стандарты долговечности для промышленного производства остается неполным. Операционная компромиссная ситуация также отражена в гуманоидный робот.
Инженерия безопасности добавляет значительные накладные расходы к графикам развертывания. Установление функциональной безопасности для мобильных манипуляторов, работающих рядом с людьми, требует многоуровневого резервирования, включая аппаратное отключение питания, вторичные тормозные механизмы и предельно допустимые крутящие моменты с защитой от отказа. Когда системы зрения сталкиваются с низкой видимостью, оптическими бликами или закрытием датчиков, платформа должна войти в безопасное деградированное состояние, не опрокидываясь и не сталкиваясь с рядом стоящими конструкциями. Проверка этих крайних случаев в различных типах среды требует обширного эмпирического тестирования, что препятствует стратегиям быстрого развертывания, распространённым в программной индустрии.
Лимиты энергии и масштабируемость производства
Эффективность хранения энергии продолжает ограничивать время работы автономных двуногих устройств. Высокомощные актуаторы, необходимые для динамического балансирования и подъема тяжестей, потребляют значительные электрические токи, расходуя considerable количество энергии во время активной работы. Текущие литий-ионные батарейные блоки часто ограничивают автономное время работы до непрерывных интервалов от двух до четырех часов в зависимости от веса полезной нагрузки и сложности местности. Увеличение ёмкости батареи добавляет дополнительную массу, что, в свою очередь, увеличивает нагрузку на моторы и потребление энергии. Достижение полной восьмичасовой смены без частой автоматизированной замены батарей или долгих циклов зарядки требует улучшений в плотности энергии и эффективности исполнительных механизмов, которые находятся на ранних стадиях разработки. Для более широкого контекста, робототехника описывает соответствующий стандарт или учреждение.
Масштаб производства по-прежнему тесно связан с специализированными цепочками поставок и точной инженерией. Производство высокопроизводительных гуманоидных платформ требует точной механической обработки конструкционных сплавов, специальных магнитных материалов, редукторов с малым люфтом и высокочастотных контроллеров двигателей. В отличие от стандартной потребительской электроники, эти компоненты производятся в ограниченных количествах с строгими допусками обработки, что удерживает себестоимость оборудования на высоком уровне. Масштабирование производства от сотен экспериментальных единиц до десятков тысяч коммерческих платформ требует создания специализированных производственных предприятий, стандартизации модульных компонентов и систем контроля качества, способных обеспечивать единообразие деталей в сетях поставщиков для автономных систем.
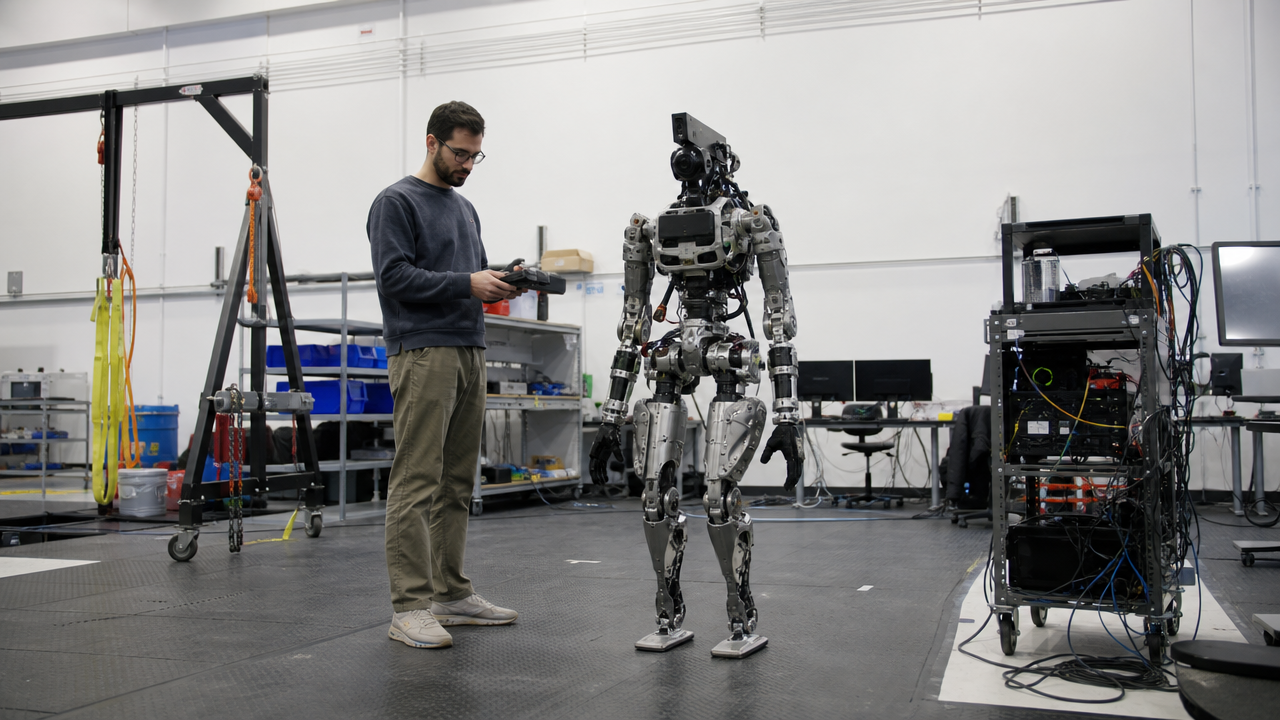
Сбор данных для физического интеллекта представляет собой совершенно иную задачу, чем сбор текстовых или визуальных данных из цифровых сетей. Обучение универсальных нейронных сетей для физического управления требует богатых наборов данных, которые отражают динамику контакта, упругость материалов, взаимодействие сил и сложные пространственные траектории. Хотя синтетические данные, сгенерированные в физических симуляторах, могут ускорить обучение на ранних этапах, разрыв между симуляцией и реальным миром в отношении трения, люфтов и шума датчиков остается значительным. Сбор высококачественной телееметрии из реального мира через телеприсутствие человека или сбор данных аппаратного флота осуществляется медленно, требует больших капитальных затрат и ограничен физическими ограничениями реального времени. автономные системы помогает разместить проблему в более широком контексте политики и инженерии.
Коммерческие интеграционные платформы также должны адаптироваться к существующей инфраструктуре объектов. Склады, производственные предприятия и коммерческие здания исторически проектировались с учетом фиксированной автоматизации, конвейеров, стандартных поддонов и эргономики человеческого труда. Внедрение мобильных биопедальных машин в эти существующие среды требует интеграции с системами планирования ресурсов предприятия, сетями управления объектами и стандартизированной беспроводной телеметрической инфраструктурой. Как подчеркивает исследование, документированное Обществом робототехники и автоматизации IEEE, нестандартизированные протоколы связи и различия объектов часто продлевают периоды пилотной оценки на предприятиях, значительно растягивая сроки внедрения.
Десятилетний горизонт, предложенный основателем Unitree, подчеркивает различие между постепенными улучшениями прототипов и широким промышленным внедрением. Хотя быстрые достижения в области искусственного интеллекта создают впечатление скорого развертывания роботов, развитие физического оборудования подчиняется неотъемлемым законам физики, скоростям износа механических частей, срокам проверки безопасности и масштабированию цепочек поставок. Преодоление этих многогранных проблем потребует систематических инженерных итераций в области проектирования двигателей, химии аккумуляторов, теории управления и производства оборудования, прежде чем двухногие роботы достигнут бесшовной интеграции в повседневные коммерческие операции. Последний пункт можно проверить с помощью IEEE Robotics and Automation Society.
Темы: Робототехника, Гуманоидные роботы, Unitree, Физический ИИ, Инженерия оборудования