Робототехника
Демонстрация робота-лошади с наездником на Китайской конференции по робототехнике
Инженеры на китайской конференции по робототехнике представили четырехногого робота, способного нести наездника, привлекая внимание к достижениям в области ногового передвижения и систем балансировки. Демонстрация иллюстрирует прогресс в проектировании аппаратного обеспечения, оставляя при этом нерешенными критические вопросы о развертывании в реальном мире и коммерческой жизнеспособности.
Майкл Г ·
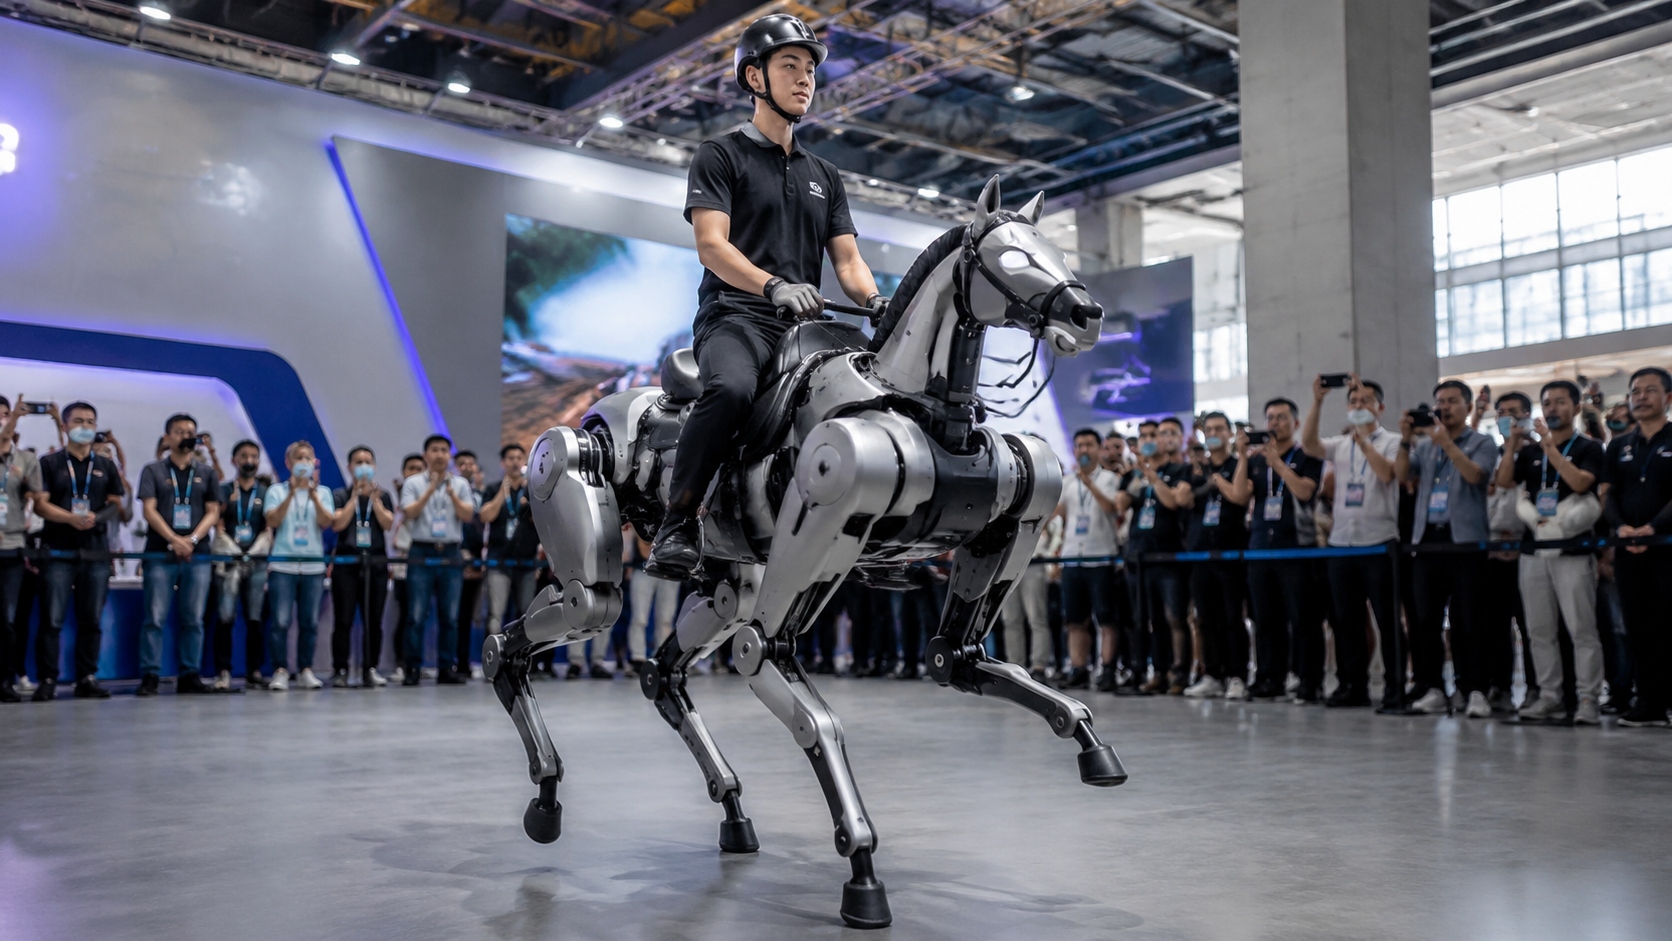
Демонстрация робота-лошади с всадником на китайской конференции по робототехнике привлекла международное внимание к состоянию систем хождения на ногах, хотя инженеры и аналитики предупреждают, что публичные шоу часто скрывают более сложные проблемы экономической целесообразности развертывания и устойчивой производительности. Отчет BBC о событии задокументировал способность робота переносить человека через разнообразную местность, что является вехой, подчеркивающей технический прогресс в балансировке, управлении грузоподъемностью и конструктивном дизайне. Однако переход от демонстрации на конференции к системе, готовой к полевому использованию, остается отдельной и в значительной мере неразрешенной задачей.
Робот был представлен на крупной китайской конференции по робототехнике, где он боролся за внимание среди десятков других автономных систем. Всемирная конференция по робототехнике и аналогичные международные мероприятия стали площадками, где производители оборудования демонстрируют свои инженерные возможности инвесторам, исследователям и СМИ. Такие собрания выполняют законную функцию тестирования оборудования перед технической аудиторией и вызывают интерес к отрасли, где коммерческая рентабельность для большинства применений остаётся неопределённой. Репортаж BBC документирует материалы, лежащие в основе этого отчета.
Роботы на ногах сталкиваются с другим набором ограничений по сравнению с колесными или гусеничными системами. Четвероногая платформа должна решать задачу координации нескольких суставов для поддержания равновесия при распределении нагрузки между ногами, которые движутся поочередно. Согласно описаниям, робот-лошадь достигал этого за счет комбинации обратной связи по балансу в реальном времени и алгоритмов координации ног. Эти возможности представляют собой подлинное инженерное достижение в области робототехники — области, которая охватывает всё: от промышленных манипуляторов до автономных транспортных средств.
Локомоция, равновесие и структурные ограничения
Ходящие роботы должны постоянно вычислять положение своего центра масс относительно их опорной базы, что является вычислительной задачей, которую колесные системы в значительной степени избегают. Похоже, что робот-лошадь решил эту проблему с помощью обратной связи от датчиков и активной стабилизации, что позволяет ему нести человеческий груз весом от 60 до 100 килограммов. Территория, на которой проходила демонстрация, и конкретная проверяемая нагрузка определяют рабочий диапазон: робот, который хорошо справляется на ровной поверхности, может испытывать трудности на склонах, в грязи или на неровных каменистых участках. Без опубликованных данных о производительности в контролируемых условиях, для оценки реального диапазона системы необходим скептицизм. Всемирная робототехническая конференция предоставляет полезную техническую информацию для оценки этого утверждения.
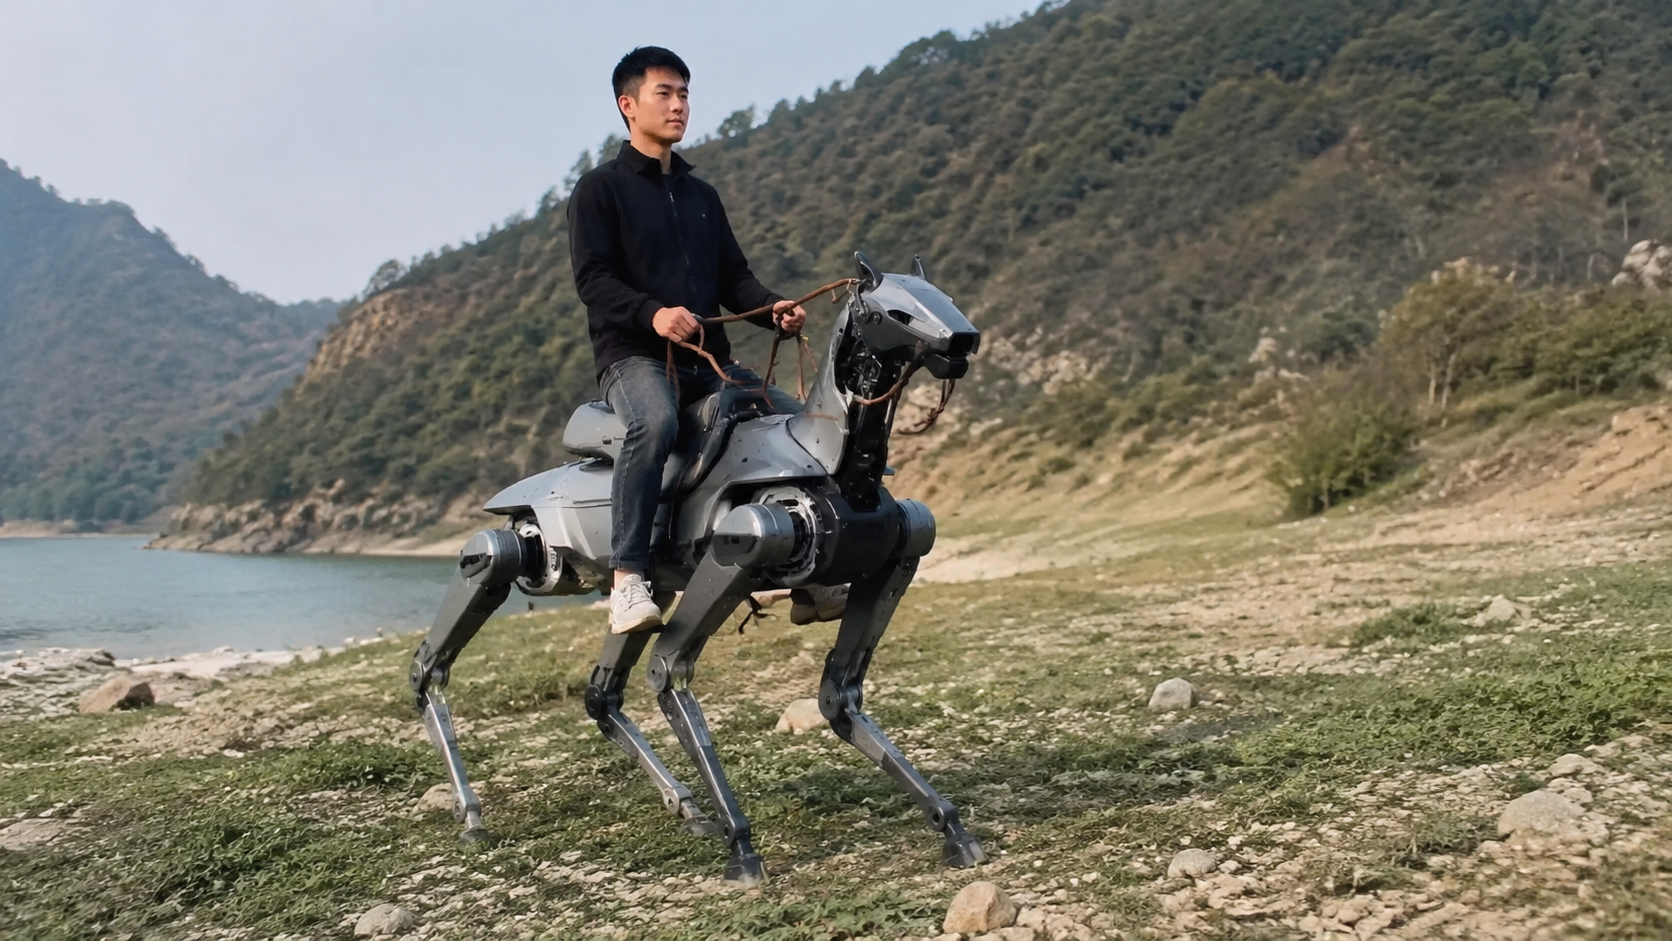
Выносливость представляет собой еще одно практическое ограничение. Ходьба на ногах требует постоянной энергии для поддержания баланса и координации движения ног, что делает продолжительность работы батареи ограничивающим фактором для полевого развертывания. Демонстрация, длящаяся от нескольких минут до часов, дает мало информации о том, сможет ли система работать полный рабочий день, необходимый в промышленных или транспортных условиях. Обслуживание также становится более сложным с системами на ногах: четыре или шесть ног увеличивают количество потенциальных точек отказа по сравнению с колесами или гусеницами, а замена поврежденных актуаторов или датчиков требует технической квалификации, которая может быть недоступна за пределами крупных исследовательских учреждений. Китайская ассоциация науки и технологий и другие институциональные спонсоры таких конференций понимают, что публичные демонстрации выполняют несколько целей. Они демонстрируют национальные возможности в области высокотехнологичного производства и робототехники, привлекают венчурный капитал и предоставляют площадки, где исследователи могут представить работы, которые еще могут быть не готовы для рецензируемой публикации.
От демонстрации к внедрению
Различение между впечатляющими демонстрациями и проверенными, готовыми к внедрению системами остается важным для понимания состояния автономные системы. Робот, который плавно передвигается по конференц-залу под тщательным наблюдением, представляет собой доказательство концепции, а не доказательство готовности к рынку. Вопрос о том, будут ли такие системы использоваться в коммерческих целях в транспорте, сельском хозяйстве, горнодобывающей промышленности или спасательных операциях, зависит от факторов, которые зрелище не может разрешить: стоимость за единицу, требования к обучению операторов, надежность в полевых условиях, где могут отказать датчики и рельеф может меняться непредсказуемо, а также одобрение регулирующих органов в юрисдикциях, где такие роботы могут работать. IEEE Робототехника и Общество автоматизации публикуют рецензируемые работы по передвижению на ногах, и инженеры в этом сообществе понимают разрыв между лабораторными и полевыми показателями.
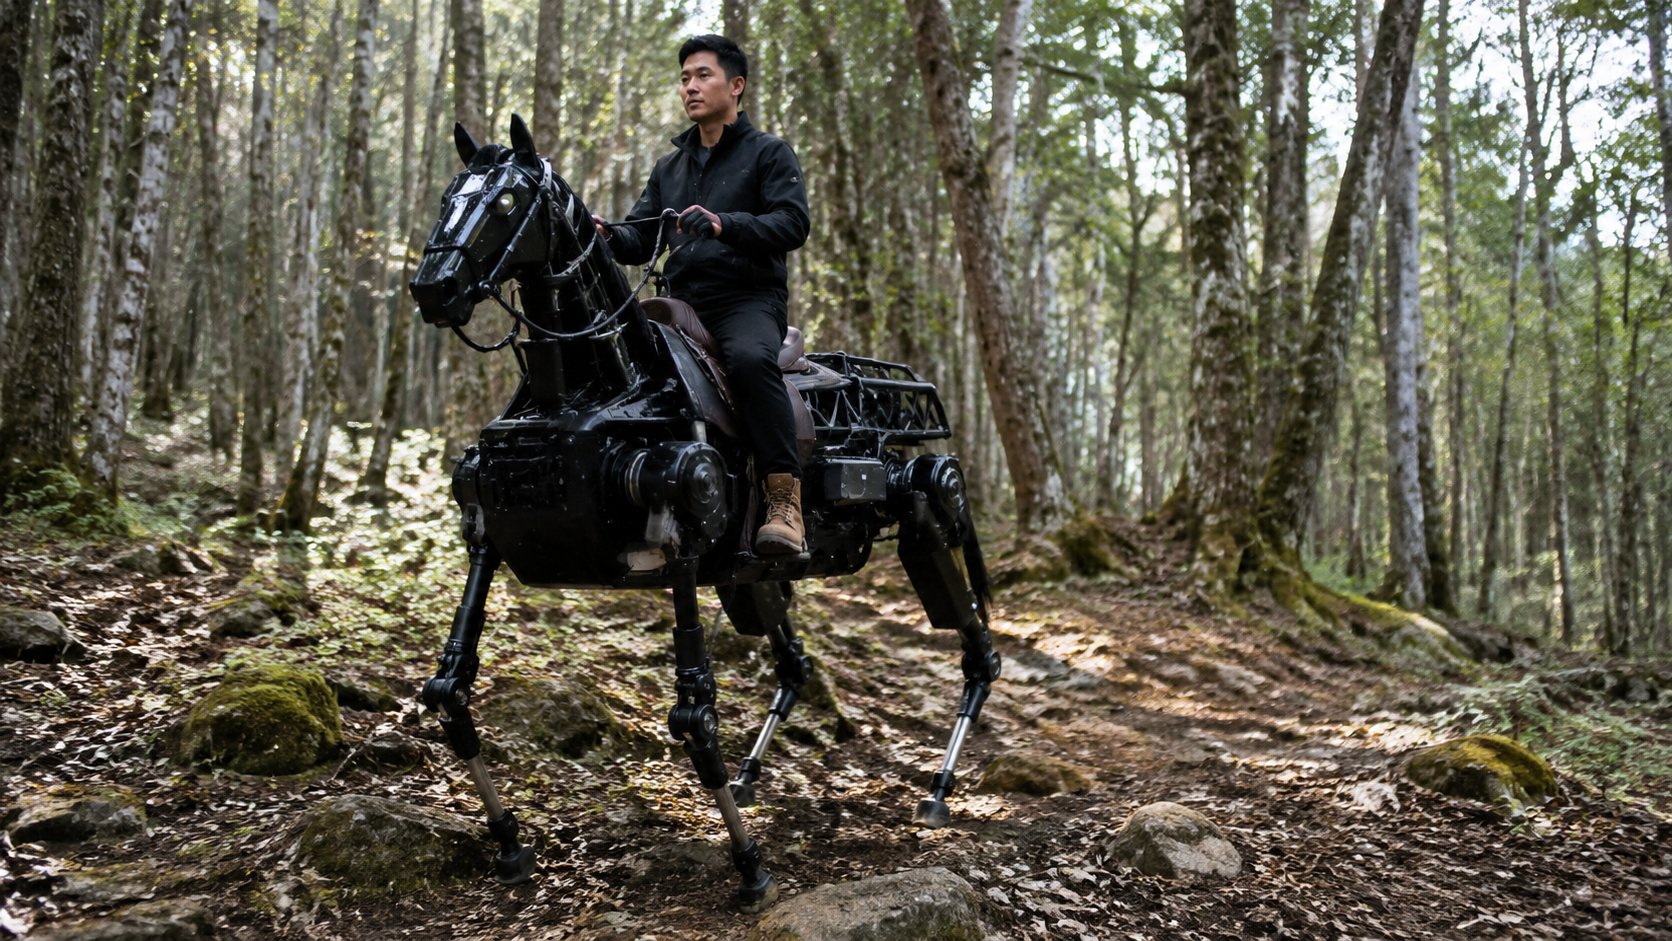
Робот, который успешно перевозил человека на конференции, преодолел определённый инженерный барьер, но ещё не продемонстрировал долговечность, экономическую эффективность и простоту эксплуатации, которые требуются клиентам в сельском хозяйстве, логистике или транспортной сфере. Частные компании, разрабатывающие такие системы, редко публикуют детальные показатели производительности или анализ затрат, предпочитая вместо этого привлекать интерес инвесторов через контролируемые демонстрации. Более широкое сообщество автономных систем извлекло уроки из десятилетий чрезмерных обещаний и недостаточного исполнения. Сами управляемые автомобили, несмотря на миллиарды инвестиций и реальный технический прогресс, остаются ограниченными определенными маршрутами и погодными условиями. Гуманоидные роботы, которые неоднократно прогнозировались к появлению в домах и на рабочих местах, в значительной степени остаются в лабораториях.
Урок заключается не в том, что прогресс невозможен, а в том, что путь от демонстрации до внедрения связан с трудностями, которые публичные мероприятия не в состоянии полностью выявить. Робот-лошадь может в конечном итоге найти применение в определённых нишах, так же как гусеничные и колесные роботы нашли своё место в горнодобывающей промышленности, строительстве и реагировании на чрезвычайные ситуации. Либо же она останется в первую очередь исследовательской платформой и центром интереса на конференциях, ценным для продвижения области, но не для коммерческой логистики. Пока что демонстрация выполняет свою назначенную цель: это продвигает разговор о том, чего может достичь робототехника, привлекает таланты и инвестиции в эту сферу, а также предоставляет исследователям, работающим над схожими проблемами, конкретный пример инженерного прогресса. Наблюдатели должны понимать, что демонстрации на конференциях и реальное внедрение работают в разных мирах, с разными ограничениями и разными критериями успеха. Робот-лошадь хорошо ходит в одном направлении. О том, будет ли он двигаться к коммерческой жизнеспособности, остается вопрос открытым. Последний момент можно проверить на основе IEEE Robotics and Automation Society.
Темы: робототехника, Китай, автономные системы, аппаратная инженерия, конференция