Робототехника
Embodied-R1.5 ставит роботизированные фундаментальные модели на более серьезный путь оценки
Исследовательский релиз Embodied-R1.5 подчеркивает, куда движутся фундаментальные модели в робототехнике: планирование, закрепление знаний, самокоррекция и оценка, выходящая за рамки демонстраций одной задачи.
Майкл Г ·
Embodied-R1.5 интересен, потому что он направляет базовые модели робототехники на более жесткий стандарт, чем отточенные видео задач. Исследование подчеркивает воплощённое рассуждение, планирование задач, закрепление, исправление и оценку по множеству воплощённых эталонов, что именно там, где поле нуждается в давлении.
В индустрии робототехники нет недостатка в демонстрациях. Чего ей не хватает, так это уверенности, что система может переноситься между задачами, замечать свои ошибки, восстанавливаться после частичных сбоев и работать в условиях реального мира. Вот почему планирование и исправление важнее одного безупречного клипа с манипуляцией.
Планирование недостаточно без закрепления
Роботам нужно связать язык и намерение с физическими возможностями. Модель может понимать фразу "открой ящик", но роботу всё равно нужно определить ручку, выбрать захват, управлять силой, приспосабливаться к трению и распознать, действительно ли ящик сдвинулся. Закрепление превращает инструкцию в путь действия.
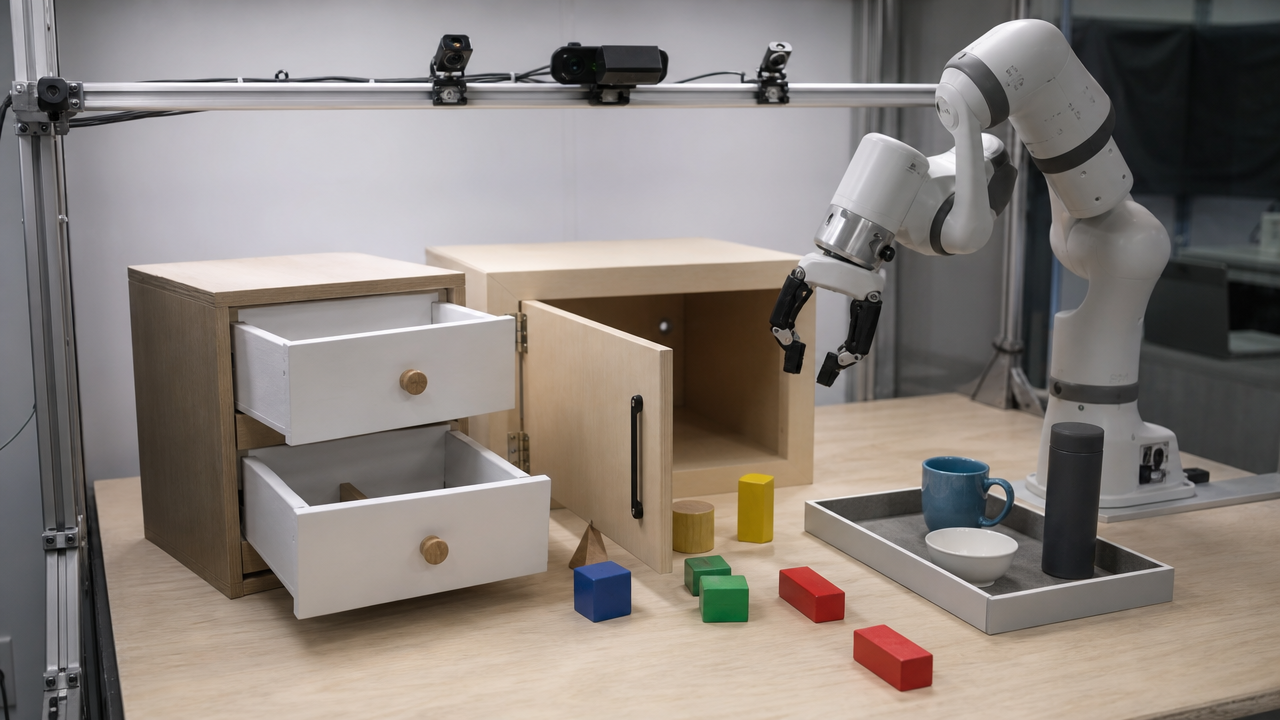
Самокоррекция — это следующий уровень. В физической работе первое действие часто оказывается неудачным. Захват не срабатывает, объект соскальзывает, обзор перекрыт или меняется окружение. Серьёзная воплощённая модель должна замечать ошибку, обновлять план и восстанавливаться, не рассматривая каждый отклонение как новую задачу.
Бенчмарки должны измерять восстановление
Робототехнические бенчмарки должны вознаграждать безопасное восстановление, калиброванную неопределённость, осознание вмешательства и прогресс в задаче в условиях несовершенства. Робот, который завершает задачу только при идеальной расстановке сцены, не готов к внедрению. Робот, который знает, когда сделать паузу, может быть более ценным.
Важен также аспект открытого исходного кода. Если веса, наборы данных, рецепты обучения и инструменты оценки доступны, отрасль сможет более честно оценивать прогресс. Робототехника и так достаточно дорогостоящая; общие эталоны и воспроизводимые инструменты уменьшают количество прогресса, скрытого за маркетингом.
Темы: Embodied-R1.5, воплощённый ИИ, базовые модели роботов, эталоны