Робототехника
Моделям-основам робототехники нужны эталоны, которые измеряют физический мир
Модели-основы робототехники переходят от впечатляющих демонстраций к более серьезной оценке. Следующий вопрос заключается в том, можно ли измерять воплощённый ИИ по критериям безопасности, надежности, переноса задач и восстановления после беспорядочных реальных сбоев.
Майкл Г ·
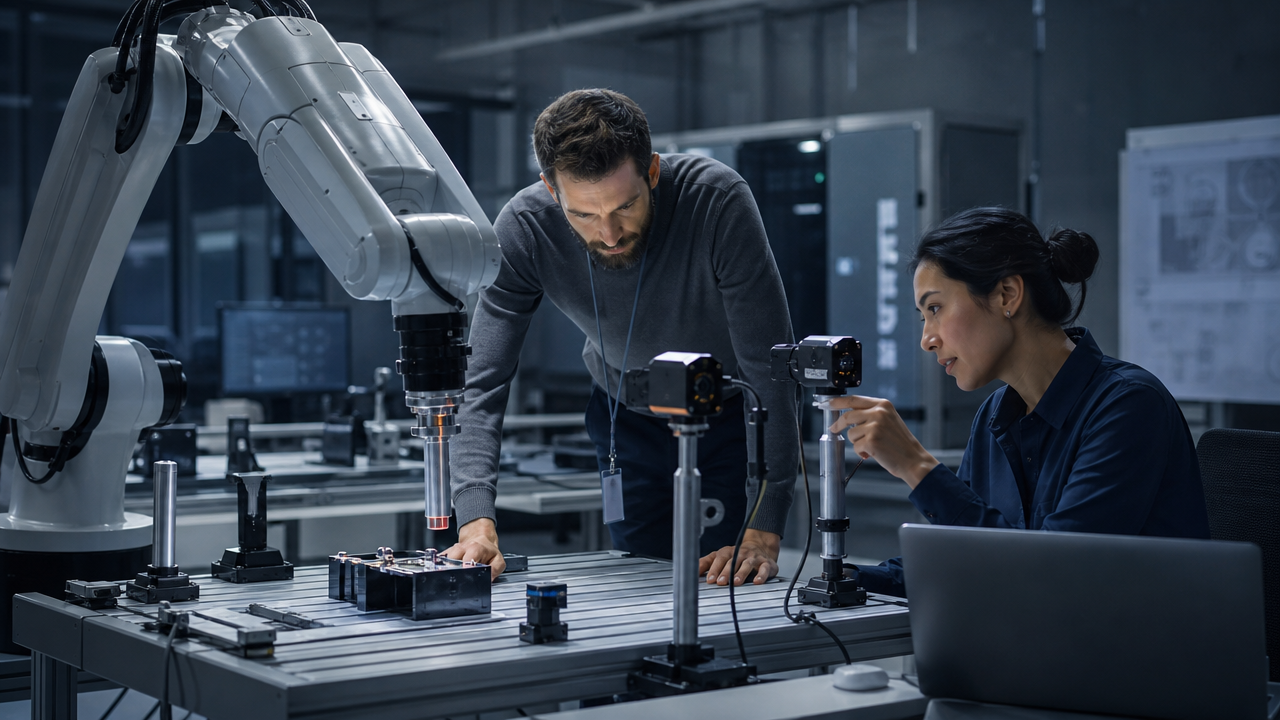
Фундаментальные модели робототехники входят в фазу, когда демонстраций уже недостаточно. Робот, который складывает одно полотенце, открывает один ящик или выполняет одну лабораторную задачу на видео, может впечатлять, но коммерческий вопрос заключается в том, может ли система переносить навыки, восстанавливаться и работать безопасно при изменении условий.
Это делает оценку центром внимания в области. Воплощённый ИИ должен рассуждать о восприятии, движении, контакте, времени, инструментах и присутствии человека. Каждый слой добавляет режимы отказа, которых нет в текстовых бенчмарках.
Физический мир наказывает за короткие пути
Языковые модели часто могут восстановиться после плохого предложения. Роботы могут ломать предметы, блокировать пути, причинять вред людям или повреждать себя. воплощенного ИИ Следовательно, бенчмарк должен измерять не только завершение, но и безопасный провал, неопределённость, частота вмешательств и поведение при восстановлении.
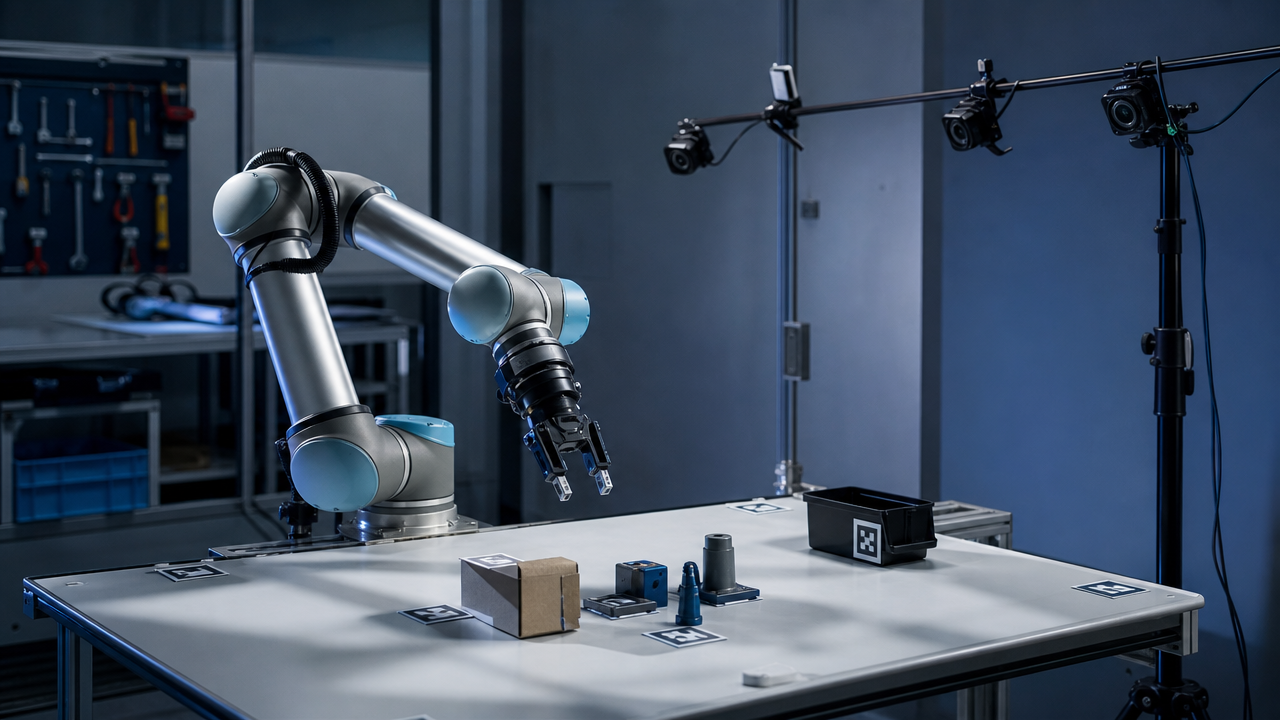
Отрасли также нужны эталоны, устойчивые к переобучению. Если каждая лаборатория тестирует одни и те же задачи на столе, прогресс будет выглядеть лучше, чем при развертывании. Настоящие дома, фабрики, больницы и склады содержат беспорядок, изменения освещения, вмешательства людей и краевые случаи, которые трудно смоделировать.
Перенос — это настоящая награда
Обещание фундаментальных моделей в робототехнике заключается в переносе: обучении на многих задачах, воплощениях, датчиках, и среды, чтобы система могла адаптироваться к новой ситуации без индивидуального программирования. Это также самая трудная вещь для доказательства. Полезный эталон должен показывать, когда модель обобщает, а когда просто запоминает распределение демонстраций.
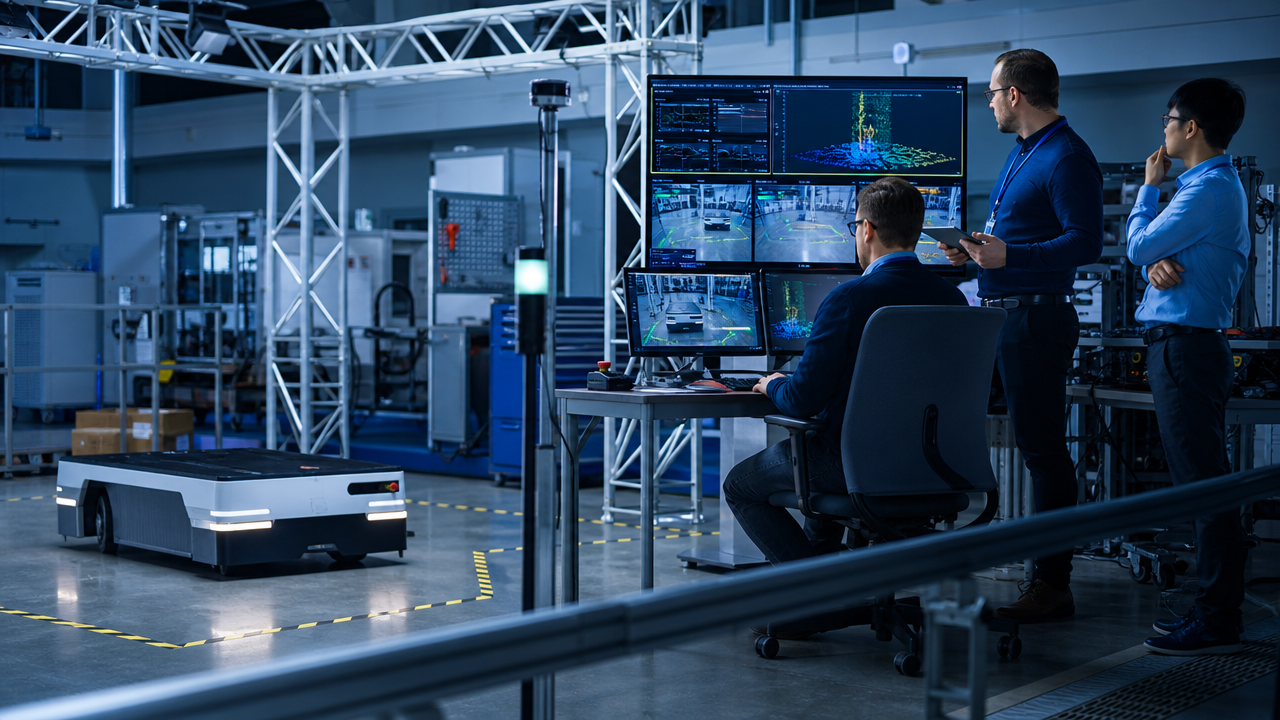
Здесь пересекаются вопросы безопасности и экономики. Робот, который нуждается в постоянной человеческой помощи, может быть успешным в исследованиях, но это не масштабируемый продукт. Коммерческая робототехника требует предсказуемого времени работы, четких ограничений и модели поддержки, которая не сводит на нет экономию труда.
Темы: робототехника, фундаментальные модели, воплощенный ИИ, оценка