Исследование
Исследователи публикуют дорожную карту по управлению экзоскелетами, не зависящему от конкретной задачи
Журнал Nature Machine Intelligence опубликовал концепцию управления экзоскелетами, которая адаптируется под разных пользователей и виды деятельности без необходимости отдельно настроенных стратегий для каждой задачи. Дорожная карта рассматривает сенсоры, определение намерений, персонализацию и практические ограничения, которые ограничивали развертывание в реальном мире.
Майкл Г ·
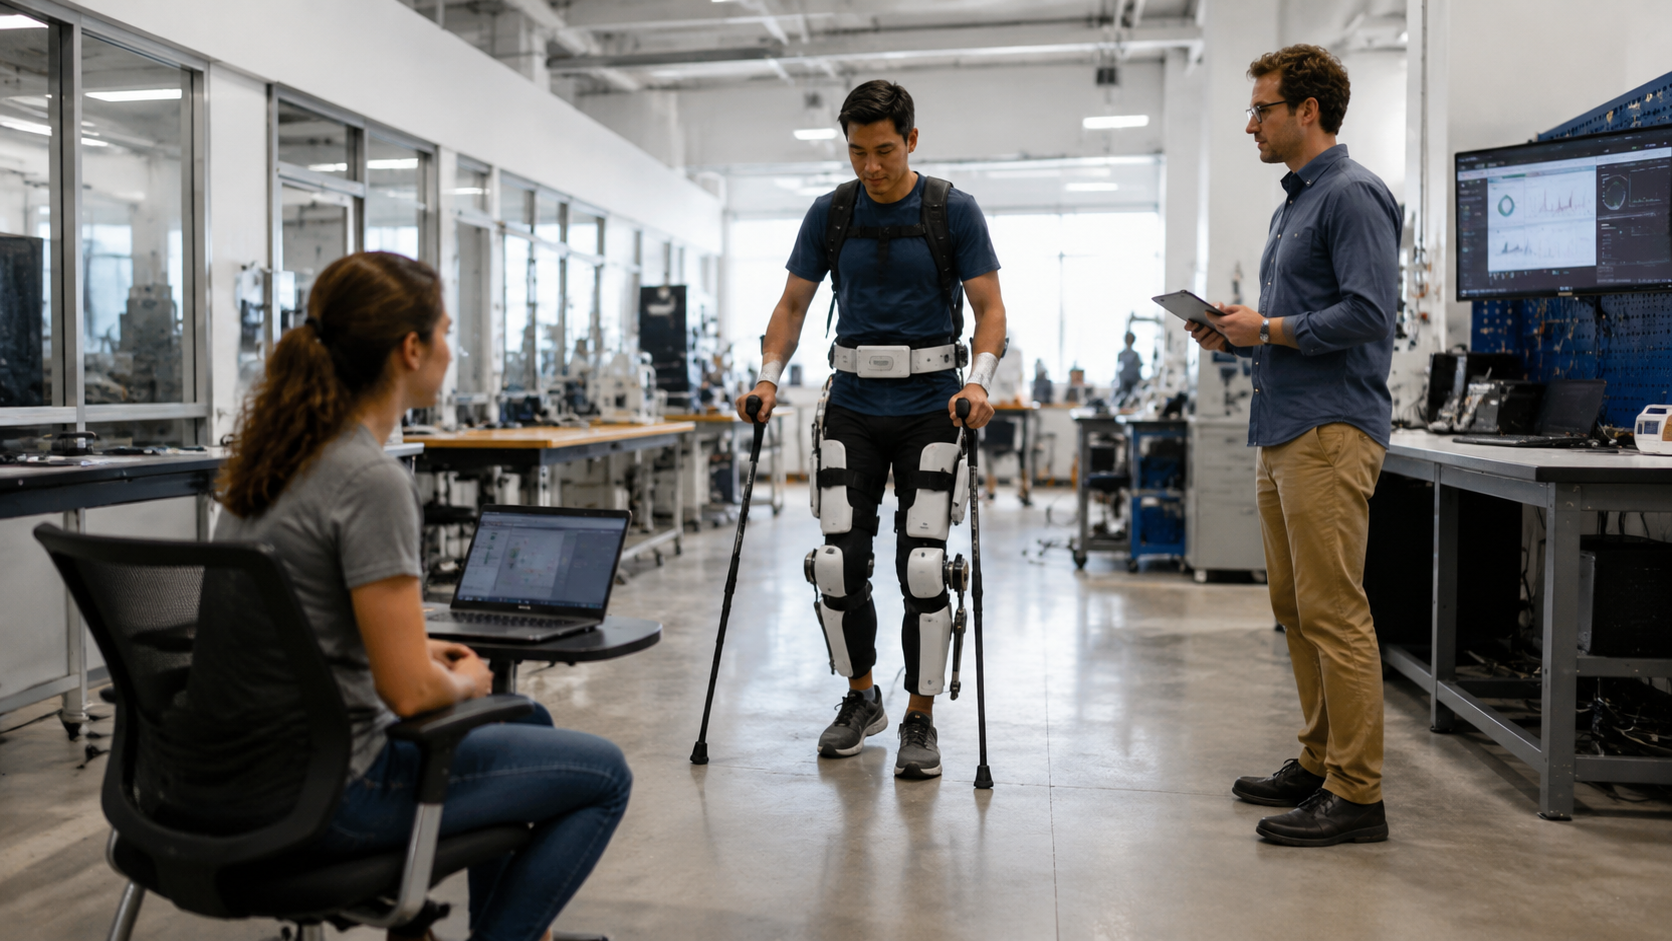
Исследователи разработали всестороннюю дорожную карту для создания контроллеров экзоскелета, которые работают для разных людей и видов деятельности без необходимости индивидуальной настройки для каждой задачи. Опубликованная в журнале Nature Machine Intelligence, эта система решения затрагивает фундаментальную проблему в носимых робототехнических устройствах: большинство существующих систем требуют обширной калибровки и отдельных управляющих стратегий для каждого пользователя и каждой конкретной выполняемой им деятельности. Дорожная карта определяет ключевые пробелы в области сенсорики, распознавания намерений, алгоритмов персонализации, проверки безопасности и аппаратных ограничений батарей и приводов, которые необходимо устранить, чтобы управление, независимое от задачи, могло перейти от лабораторных демонстраций к клиническому и реальному применению.
Основная проблема проста по сути, но трудноразрешима. Когда пользователь ходит с разной скоростью, поднимается по лестнице или переходит в положение стоя или сидя, биомеханика существенно меняется. Современные экзоскелеты обычно требуют, чтобы инженеры вручную настраивали параметры контроллера для каждого сценария. Эта нагрузка по настройке увеличивается с ростом числа пользователей и видов активности, что делает реальные системы непрактичными для клинических условий или домашнего использования, где в течение дня происходят разнообразные движения. Контроллер, не зависящий от конкретной задачи, напротив, учился бы или адаптировался к этим вариациям автоматически, применяя единую унифицированную стратегию в разных ситуациях. Эта возможность необходима для вспомогательных устройств, обслуживающих людей, переживших инсульт, пациентов с повреждением спинного мозга или пожилых людей, которым требуется стабильная поддержка в условиях непредсказуемой повседневной активности. Статья в Nature Machine Intelligence документирует материалы, лежащие в основе этого отчета.
Дорожная карта определяет сенсоры как фундаментальный уровень. Современные экзоскелеты полагаются на комбинацию энкодеров суставов, акселерометров и силовых датчиков для измерения состояния тела и сил взаимодействия. В рамках отмечается, что более богатые сенсорные модальности, особенно электромиография (ЭМГ) остаточной активности мышц, предоставляют потенциальные возможности для понимания намерений пользователя, но также имеют свои сложности: сигналы ЭМГ шумные, индивидуально специфические и со временем ухудшаются по мере изменения контакта электродов. Исследование подчеркивает, что стратегии сенсорного объединения и вывод с устойчивостью к шуму являются предпосылками для определения намерения. Без надежного измерения того, что пытается сделать пользователь, контроллер не может адекватно адаптироваться.
Определение намерений и персонализация
Вывод намерений находится в центре контроля, не зависящего от конкретной задачи. Контроллер должен распознавать, начинает ли пользователь ходить, подниматься, стоять, сидеть или выполнять какую-либо другую деятельность на основе частичных, зашумленных данных с датчиков. В дорожной карте обсуждаются подходы машинного обучения, включая скрытые марковские модели и рекуррентные нейронные сети, но подчеркивается, что эти методы требуют обучающих данных и проверки на разнообразных популяциях. Критическое различие, которое сохраняет эта структура, заключается в различии между лабораторными демонстрациями и проверенной эффективностью: Экспериментальные системы показали точность распознавания активности, превышающую 95 процентов в контролируемых условиях, но точность при развертывании в неконтролируемых домашних условиях в значительной степени остается неоцененной. Исследователи подчеркивают, что валидация должна проводиться среди разных возрастных групп, уровней подвижности и патологий, а не только на молодых здоровых людях. Nature Machine Intelligence предоставляет полезную техническую информацию для оценки этого утверждения.
Слои персонализации поверх определения намерений. Даже если контроллер правильно определяет, что пользователь идет, соответствующая моторная поддержка зависит от силы конкретного человека, уровня усталости и предпочитаемых моделей движения. В дорожной карте предлагаются адаптивные алгоритмы, которые корректируют помощь в реальном времени на основе показателей эффективности, таких как симметрия походки или запасы устойчивости. Некоторые коммерческие системы уже реализуют базовую персонализацию, например, позволяя пользователям выбирать предустановленные уровни помощи. Исследовательская структура отличает это от замкнутой персонализации, где экзоскелет постоянно оценивает параметры, специфичные для пользователя, и уточняет свою политику управления. Для достижения надежной персонализации необходимо учитывать разнообразие человеческой морфологии, силы и нейромышечной функции, которые значительно различаются даже внутри диагностических категорий.
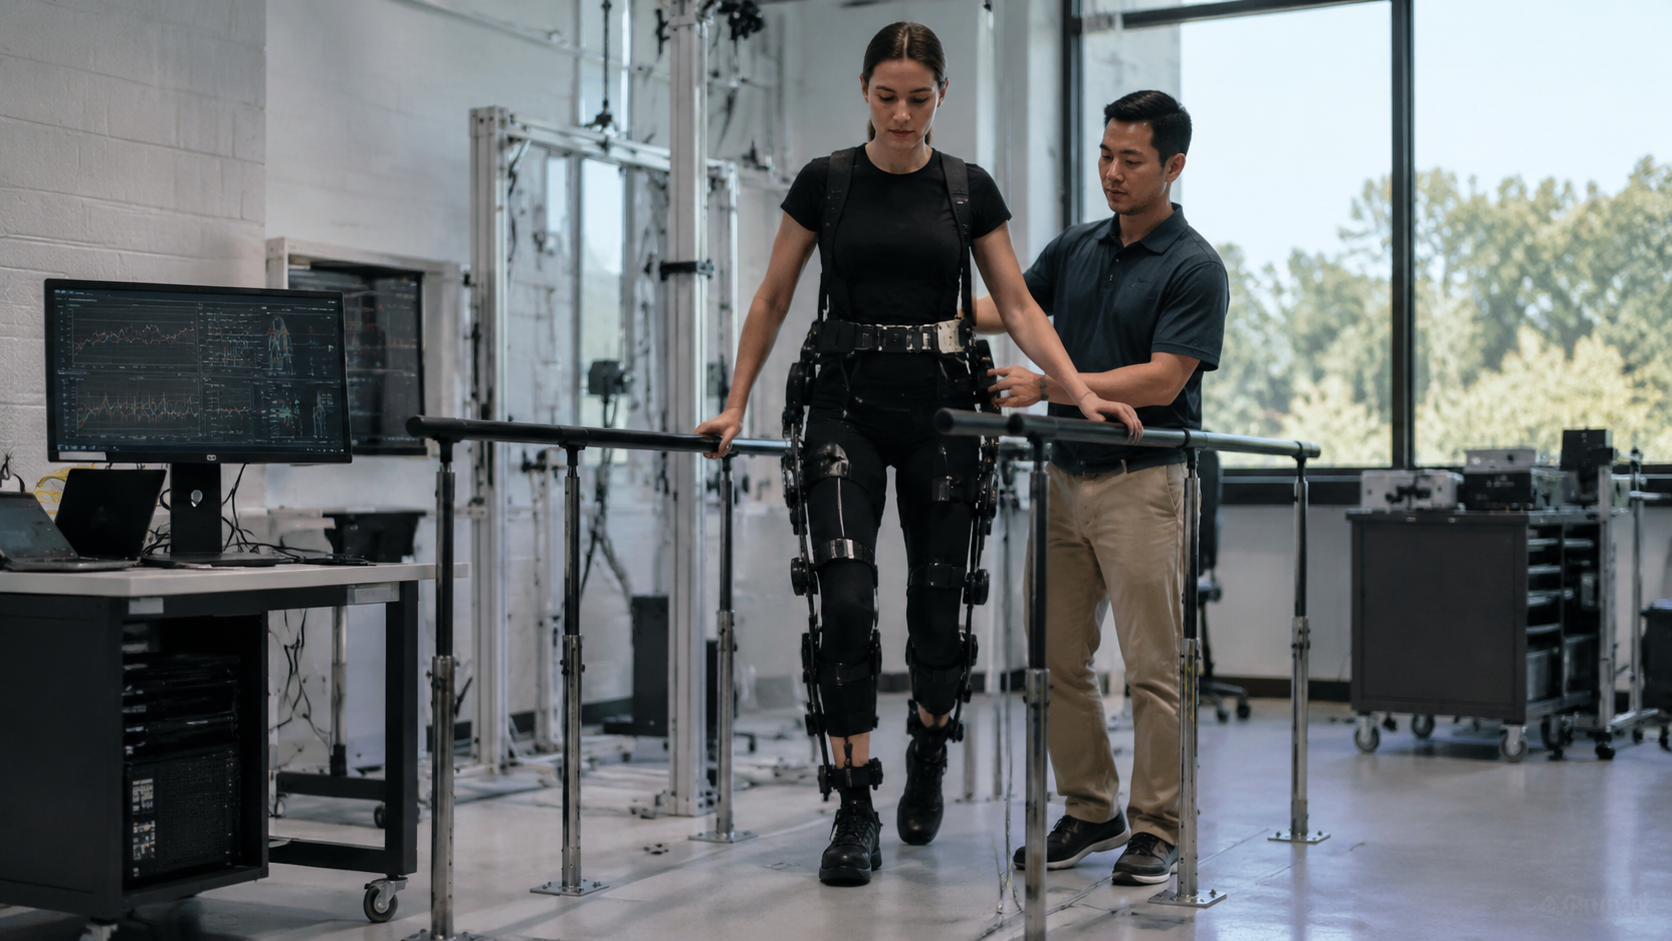
Проверка безопасности становится, пожалуй, самой критической нерешённой задачей. Когда экзоскелет выходит из строя или неправильно интерпретирует намерения пользователя, это может привести к падениям или травмам. Дорожная карта подчёркивает, что безопасность не может быть продемонстрирована за короткие лабораторные сессии. Клинические доказательства должны накапливаться в течение длительного использования, среди популяций с различными ограничениями подвижности, документируя как неблагоприятные события, так и случаи, близкие к происшествиям. В рамках рассматривается, что текущие пути регулирования, в первую очередь одобрения FDA для конкретных показаний и групп пользователей, пока не учитывают системы, независимые от конкретной задачи, которые номинально могут работать во многих действиях. Как регулирующие органы будут оценивать безопасность устройства, заявляющего о широкой функциональности, остается открытым вопросом. Научное сообщество пока не установило стандартизированные протоколы тестирования для проверки безопасности в различных задачах и среди пользователей, которые предназначены для поддержки систем, независимых от задачи. Для более широкой перспективы, робототехника описывает соответствующий стандарт или учреждение.
Ограничения аппаратного обеспечения и клинический перенос
Дорожная карта также рассматривает физические ограничения, которые ни один алгоритм управления не может преодолеть. Аккумуляторы с текущей плотностью энергии ограничивают время работы экзоскелета примерно четырьмя-восьмью часами непрерывного использования, в зависимости от задачи и веса пользователя. Актуаторы имеют максимальные показатели крутящего момента и скорости, которые определяют силы, которые экзоскелет может приложить. Пожилой человек весом 100 килограммов, поднимающийся по лестнице, требует больше мощности, чем более легкий пользователь, поднимающийся с той же скоростью. По мере того как пользователи перемещаются между различными видами деятельности в течение дня, потребление энергии меняется, и экзоскелету приходится либо носить более тяжелые аккумуляторы, либо работать с уменьшенным уровнем поддержки во второй половине дня. Эта структура рассматривает это как инженерные компромиссы, а не как проблемы, которые можно решить с помощью лучшей теории управления. Понимание этих ограничений и их ясное донесение до пользователей имеет решающее значение до того, как системы, не зависящие от типа задачи, попадут в клиническую практику.
Клинический перевод требует сбора доказательств того, что универсальные экзоскелеты, не привязанные к конкретной задаче, улучшают исходы, важные для пациентов: независимую мобильность, снижение риска падений, более быструю скорость ходьбы или уменьшение нагрузки на опекунов. Большинство опубликованных исследований вспомогательных экзоскелетов включают небольшие размеры выборки и относительно короткие сроки наблюдения, обычно от нескольких недель до нескольких месяцев. Дорожная карта предусматривает проведение более долгосрочных исследований большего масштаба, которые отслеживают паттерны использования, побочные события и функциональные исходы в реальных условиях. Также подчеркивается необходимость исследований, сравнивающих универсальные системы напрямую с традиционными вспомогательными устройствами, такими как ходунки или трости, чтобы определить, обеспечивают ли дополнительные сложность и стоимость измеримые преимущества. автономные системы помогает разместить проблему в более широком контексте политики и инженерии.
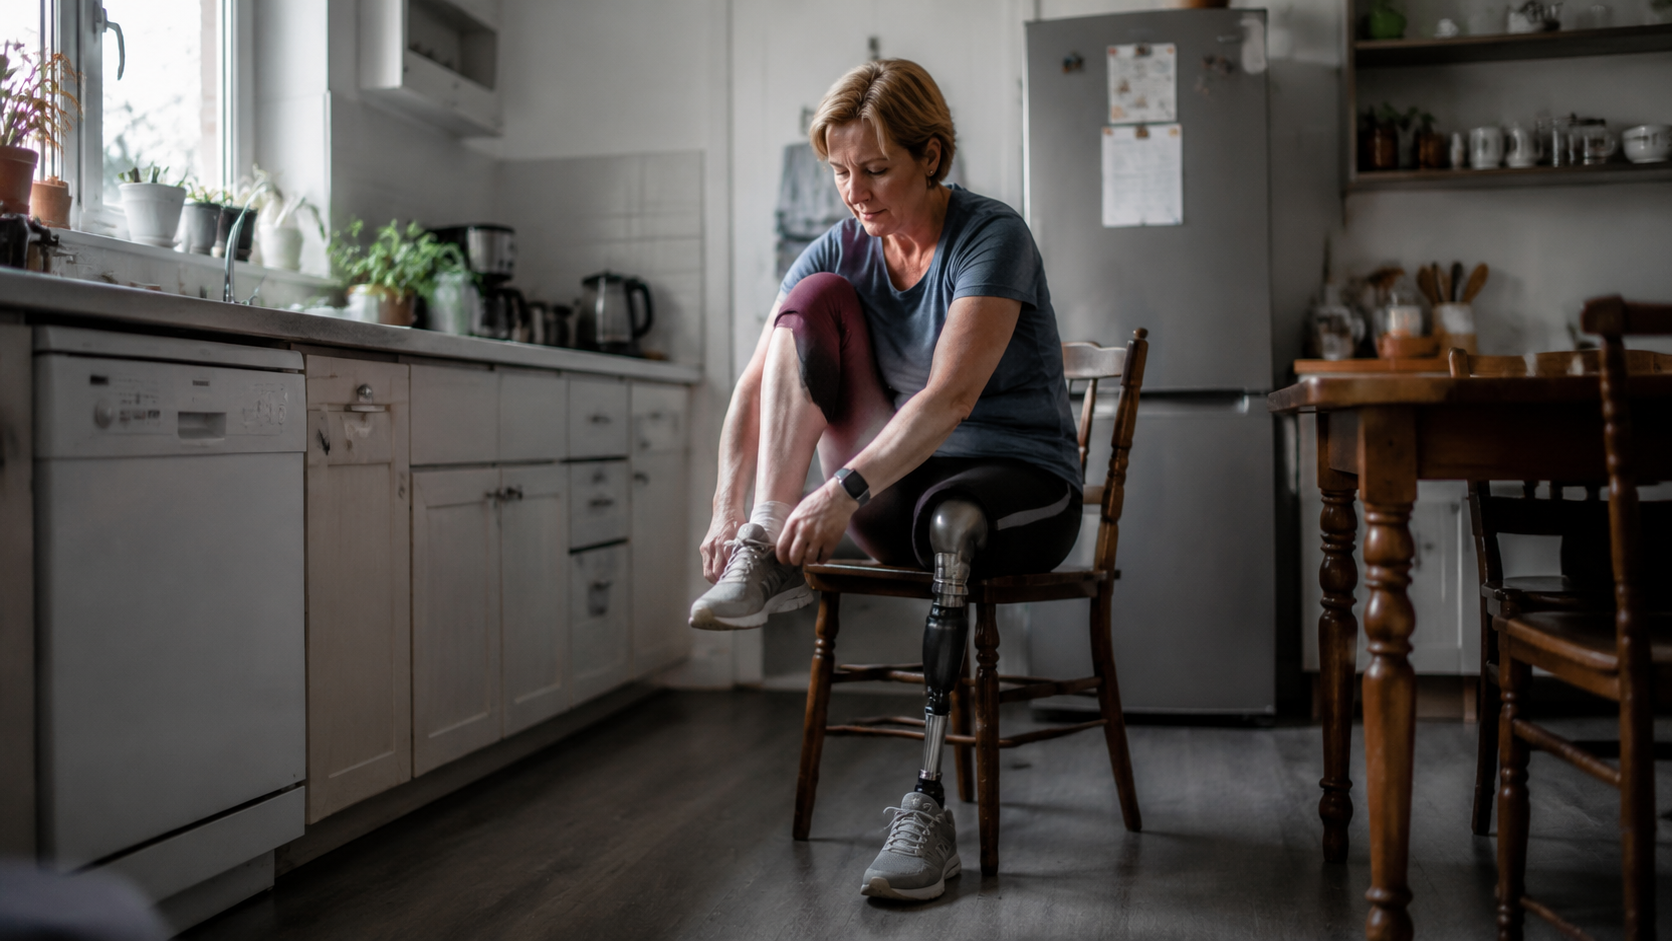
Научное сообщество достигло прогресса в отдельных компонентах универсального управления. Системы нейроинтерфейсов могут декодировать намеренные движения по сигналам мозга в некоторых контекстах. Алгоритмы машинного обучения способны классифицировать действия пользователя на основе данных с датчиков с разумной точностью в тестовых сценариях. Адаптивные методы контроля могут корректировать параметры помощи на основе обратной связи в реальном времени. Тем не менее интеграция этих компонентов в единую систему, которая надежно работает для разных пользователей и видов деятельности, остается задачей исследования. Дорожная карта не утверждает, что всезадачное управление неизбежно, а скорее отображает техническую, нормативную и клиническую работу, необходимую для её практической реализации. Для пользователей вспомогательных экзоскелетов это различие имеет значение: прогресс в исследованиях не следует путать с готовностью к развертыванию. Пока клинические данные не накопятся и нормативные рамки не адаптируются, всезадачные системы, вероятно, останутся на стадии исследований и раннего коммерческого внедрения. Последний момент можно проверить по данным IEEE Robotics and Automation Society.
Темы: экзоскелеты, робототехника, системы управления, исследования, вспомогательные технологии